
Trong hoạt động trắc địa – đo đạc tại Việt Nam, công nghệ GNSS RTK được sử dụng rộng rãi trong khảo sát địa hình, đo đạc địa chính, xây dựng, giao thông, san nền, thành lập bản đồ và bố trí công trình. Tùy điều kiện khu vực, hạ tầng truyền dữ liệu và yêu cầu công việc, kỹ thuật viên có thể lựa chọn nhiều phương pháp RTK khác nhau. Phổ biến nhất hiện nay là RTK Radio, RTK qua Internet/NTRIP, RTK sử dụng mạng CORS và một số cấu hình Base – Rover truyền dữ liệu qua mạng di động.
1. Đo RTK Radio – Base và Rover
Đây là phương pháp RTK truyền thống. Hệ thống gồm ít nhất 01 máy Base và 01 máy Rover. Base được thiết lập tại một vị trí phù hợp và phát dữ liệu hiệu chỉnh tới Rover thông qua sóng radio. Rover đồng thời thu tín hiệu vệ tinh và dữ liệu từ Base để giải nghiệm RTK.
Mô hình hoạt động:
Vệ tinh GNSS → Base → Radio → Rover → Tọa độ RTK
Ưu điểm của RTK Radio là không phụ thuộc mạng Internet di động, phù hợp với khu vực vùng sâu, công trường hoặc nơi tín hiệu 4G/5G không ổn định. Hạn chế là khoảng cách và chất lượng truyền radio chịu ảnh hưởng của địa hình, vật cản, độ cao anten, công suất và điều kiện vô tuyến thực tế.
Phương pháp này thường phù hợp với công trường xây dựng, san nền, mỏ, khu vực khảo sát tập trung và dự án có phạm vi làm việc tương đối xác định.
2. RTK Base – Rover qua Internet
Thay vì truyền dữ liệu hiệu chỉnh bằng radio, Base có thể gửi dữ liệu qua Internet, còn Rover nhận dữ liệu bằng kết nối mạng di động.
Mô hình có thể hiểu:
GNSS → Base → Internet → Rover → Nghiệm RTK
Ưu điểm là giảm một số hạn chế về truyền sóng radio và có thể thuận tiện khi Base và Rover không thông thoáng trực tiếp với nhau. Tuy nhiên, phương án này phụ thuộc vào kết nối Internet, cấu hình truyền dữ liệu và hạ tầng dịch vụ.
3. RTK sử dụng trạm CORS
CORS – Continuously Operating Reference Station là trạm tham chiếu GNSS hoạt động liên tục. Khi sử dụng dịch vụ phù hợp, kỹ thuật viên có thể dùng Rover kết nối tới hệ thống để nhận dữ liệu hiệu chỉnh mà không phải tự dựng Base tại mỗi khu vực đo.
Mô hình: Vệ tinh GNSS → Trạm/mạng CORS → Internet → Rover
Đây là phương án thuận tiện cho các đội đo cần di chuyển nhiều, khảo sát phân tán hoặc muốn giảm thời gian thiết lập Base ngoài thực địa. Tuy nhiên, việc sử dụng CORS phải bảo đảm hệ thống, tài khoản, phương thức kết nối và hệ quy chiếu đáp ứng yêu cầu của công việc.
4. RTK NTRIP là gì?
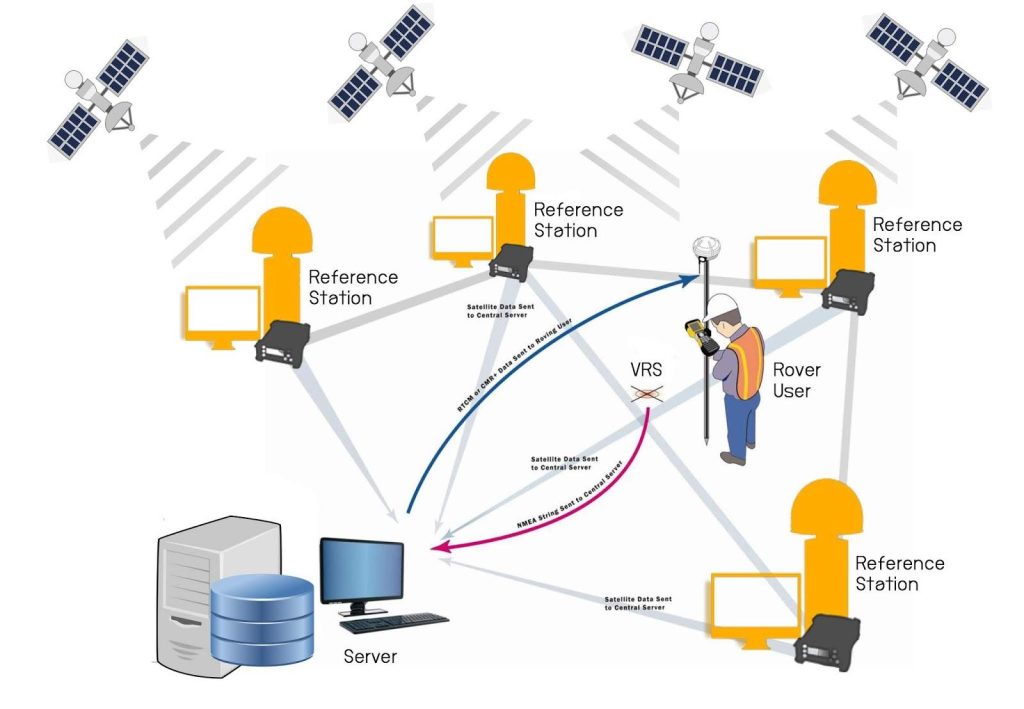
NTRIP là phương thức phổ biến để truyền dữ liệu GNSS hiệu chỉnh qua Internet. Rover sử dụng kết nối dữ liệu để truy cập NTRIP Caster và nhận luồng dữ liệu từ Mountpoint phù hợp.
Kỹ thuật viên thường cần các thông tin như địa chỉ máy chủ, cổng kết nối, tài khoản, mật khẩu và Mountpoint.
Cần lưu ý rằng NTRIP là phương thức truyền dữ liệu, còn CORS là trạm hoặc mạng trạm tham chiếu. Hai khái niệm có liên quan nhưng không đồng nghĩa.
5. Network RTK – RTK mạng lưới
Khi nhiều trạm tham chiếu được tổ chức thành một mạng, hệ thống có thể xử lý dữ liệu để cung cấp dịch vụ Network RTK.
Tùy hệ thống, người dùng có thể gặp các phương thức như VRS, FKP, MAC/MAX hoặc các cấu hình khác.
Ví dụ với VRS, hệ thống mạng sử dụng thông tin từ các trạm tham chiếu và vị trí gần đúng của Rover để tạo dữ liệu của một trạm tham chiếu ảo phù hợp với khu vực người dùng.
Network RTK có ưu điểm về khả năng cung cấp hiệu chỉnh trên phạm vi rộng khi mạng trạm được xây dựng và vận hành phù hợp.
6. RTK dùng một Base cho nhiều Rover
Một Base có thể cung cấp dữ liệu hiệu chỉnh cho nhiều Rover nếu hệ thống truyền dữ liệu và cấu hình thiết bị hỗ trợ.
Mô hình:
BASE → Rover 1 + Rover 2 + Rover 3 + …
Phương án này phù hợp với những dự án có nhiều tổ đo hoạt động trong cùng khu vực. Thay vì mỗi đội phải dựng một Base riêng, các Rover có thể sử dụng chung nguồn hiệu chỉnh.
Điều này có thể giúp tối ưu thiết bị và tổ chức công việc, nhưng phải kiểm soát tốt tọa độ Base, cấu hình truyền dữ liệu và phạm vi làm việc.
7. RTK kết hợp IMU
Nhiều máy GNSS RTK hiện đại tích hợp IMU – Inertial Measurement Unit, cho phép hỗ trợ đo khi sào không hoàn toàn thẳng đứng trong giới hạn mà nhà sản xuất quy định.
Đây không phải một nguồn hiệu chỉnh RTK độc lập mà là công nghệ bổ trợ cho quá trình đo Rover.
RTK + IMU đặc biệt hữu ích khi đo mép tường, góc nhà, chân taluy, cạnh công trình hoặc những vị trí khó dựng sào thẳng đứng.
Tuy nhiên, người dùng vẫn phải tuân thủ quy trình khởi tạo, hiệu chỉnh và giới hạn kỹ thuật của từng model.
8. RTK kết hợp đo bù điểm bằng camera/AR
Một số thế hệ GNSS RTK mới được tích hợp camera và các chức năng đo bù điểm. Khi vị trí cần đo khó đặt trực tiếp đầu sào GNSS, hệ thống có thể sử dụng dữ liệu GNSS kết hợp cảm biến/hình ảnh để hỗ trợ xác định điểm.
Ứng dụng thường hướng đến những vị trí khó tiếp cận, góc công trình, mép vật thể hoặc điểm bị cản trở khi đặt sào.
Khả năng và nguyên lý cụ thể khác nhau giữa từng hãng, vì vậy cần xem đây là tính năng riêng của thiết bị thay vì một tiêu chuẩn chung cho mọi máy RTK.
9. RTK và PPK khác nhau như thế nào?
Ngoài RTK, người dùng còn thường gặp PPK – Post-Processed Kinematic.
Điểm khác biệt cơ bản nằm ở thời điểm xử lý.
RTK: nhận hiệu chỉnh và cho nghiệm ngay ngoài thực địa.
PPK: lưu dữ liệu quan sát và thực hiện xử lý sau.
PPK đặc biệt hữu ích trong một số ứng dụng UAV/Flycam trắc địa hoặc những trường hợp kết nối dữ liệu thời gian thực không ổn định.
Do đó, PPK không phải RTK, nhưng hai phương pháp đều thuộc nhóm kỹ thuật định vị GNSS chính xác sử dụng trị đo pha.
10. Phương pháp nào phù hợp với từng công việc?
| Phương pháp | Phù hợp |
|---|---|
| Base – Rover Radio | Công trường, san nền, mỏ, nơi Internet yếu |
| Base – Rover Internet | Cần truyền hiệu chỉnh qua mạng di động |
| CORS RTK | Đo cơ động, không muốn dựng Base riêng |
| Network RTK | Khu vực có mạng trạm và dịch vụ phù hợp |
| Một Base – nhiều Rover | Nhiều tổ đo cùng dự án |
| RTK + IMU | Điểm khó dựng sào thẳng |
| RTK + Camera | Hỗ trợ đo một số điểm khó tiếp cận |
| PPK | Xử lý sau, UAV và một số khảo sát chuyên dụng |
Lựa chọn phương pháp RTK nào tại Việt Nam?
Không có một phương pháp RTK tốt nhất cho tất cả dự án. Công trường có Internet yếu có thể ưu tiên Base – Rover Radio; đội khảo sát thường xuyên di chuyển có thể thuận tiện hơn khi sử dụng dịch vụ CORS/Network RTK phù hợp; còn dự án có nhiều máy Rover có thể cân nhắc một Base cung cấp hiệu chỉnh cho nhiều thiết bị.
Quan trọng hơn việc chọn phương thức truyền hiệu chỉnh là phải kiểm soát hệ tọa độ, tọa độ Base, hệ cao độ, chiều cao anten, trạng thái nghiệm FIX, chất lượng tín hiệu và kiểm tra trên điểm đã biết khi yêu cầu kỹ thuật cần thiết.