
Trong các dòng máy GNSS RTK thế hệ mới, IMU đang trở thành một tính năng được nhiều kỹ sư trắc địa quan tâm. Thay vì phải giữ sào GNSS hoàn toàn thẳng đứng tại từng điểm, công nghệ IMU hỗ trợ đo bù nghiêng, giúp thao tác nhanh và thuận tiện hơn tại những vị trí khó đặt sào. Đây là lợi thế đáng kể trong khảo sát địa hình, đo hiện trạng, địa chính và bố trí điểm ngoài công trường.
IMU là gì?
IMU là viết tắt của Inertial Measurement Unit – Bộ đo lường quán tính. Đây là hệ thống cảm biến có khả năng nhận biết chuyển động và trạng thái định hướng của thiết bị.
Một IMU thường sử dụng các cảm biến như gia tốc kế và con quay hồi chuyển; tùy thiết kế có thể kết hợp thêm các nguồn thông tin khác. Khi được tích hợp vào máy GNSS RTK, dữ liệu IMU được xử lý cùng dữ liệu GNSS để hỗ trợ xác định hướng và độ nghiêng của sào, từ đó tính bù vị trí điểm cần đo.
Nói đơn giản:
RTK thông thường: cần đưa anten về đúng phía trên điểm, thường bằng cách giữ sào thẳng đứng.
RTK + IMU: trong phạm vi và điều kiện mà nhà sản xuất cho phép, có thể nghiêng sào nhưng hệ thống vẫn hỗ trợ tính vị trí của đầu sào tại điểm cần đo.
Công nghệ IMU trên máy RTK hoạt động như thế nào?
Giả sử anten GNSS nằm ở đầu sào còn điểm cần xác định nằm tại chân sào. Khi sào thẳng đứng, tâm anten gần như nằm trực tiếp phía trên điểm đo.
Khi sào bị nghiêng, tâm anten dịch sang một vị trí khác. Nếu không có cơ chế bù phù hợp mà vẫn coi sào đang thẳng, tọa độ điểm có thể bị sai lệch.
Máy RTK tích hợp IMU sử dụng dữ liệu về trạng thái của sào cùng với thông tin GNSS và chiều dài/chiều cao sào để ước tính và bù độ lệch, từ đó xác định vị trí điểm tại đầu sào.
Có thể hình dung:
GNSS xác định vị trí anten + IMU xác định trạng thái nghiêng → thuật toán bù nghiêng → xác định vị trí điểm đo.
Vì sao sào nghiêng lại ảnh hưởng tới tọa độ?
Đây là lý do IMU có giá trị thực tế.
Giả sử sào dài 2 m và bị nghiêng 10°. Thành phần dịch chuyển ngang về mặt hình học xấp xỉ:
Với L = 2 m và θ = 10°, độ lệch ngang vào khoảng 0,35 m nếu chỉ xét hình học đơn giản. Đây là mức sai lệch rất lớn đối với đo đạc RTK.
Trước đây kỹ thuật viên phải quan sát bọt thủy và điều chỉnh sào về phương đứng trước khi lưu điểm. Công nghệ IMU giúp giảm đáng kể sự bất tiện này trong những trường hợp thiết bị hỗ trợ đo bù nghiêng.
Ưu điểm lớn nhất: không phải giữ sào tuyệt đối thẳng
Khi đo RTK truyền thống, kỹ thuật viên thường phải:
Đặt đầu sào đúng điểm → nhìn bọt thủy → chỉnh sào → chờ ổn định → lưu điểm.
Với RTK có IMU, quy trình trong điều kiện phù hợp có thể đơn giản hơn:
Đặt đầu sào đúng điểm → máy xác định trạng thái nghiêng → lưu điểm.
Đối với vài điểm, chênh lệch thời gian không quá lớn. Nhưng khi một ngày phải thu hàng trăm hoặc hàng nghìn điểm địa hình, việc giảm thao tác cân sào có thể cải thiện đáng kể năng suất.
IMU giúp đo những vị trí khó tiếp cận
Đây là một trong những ứng dụng hữu ích nhất của công nghệ này.
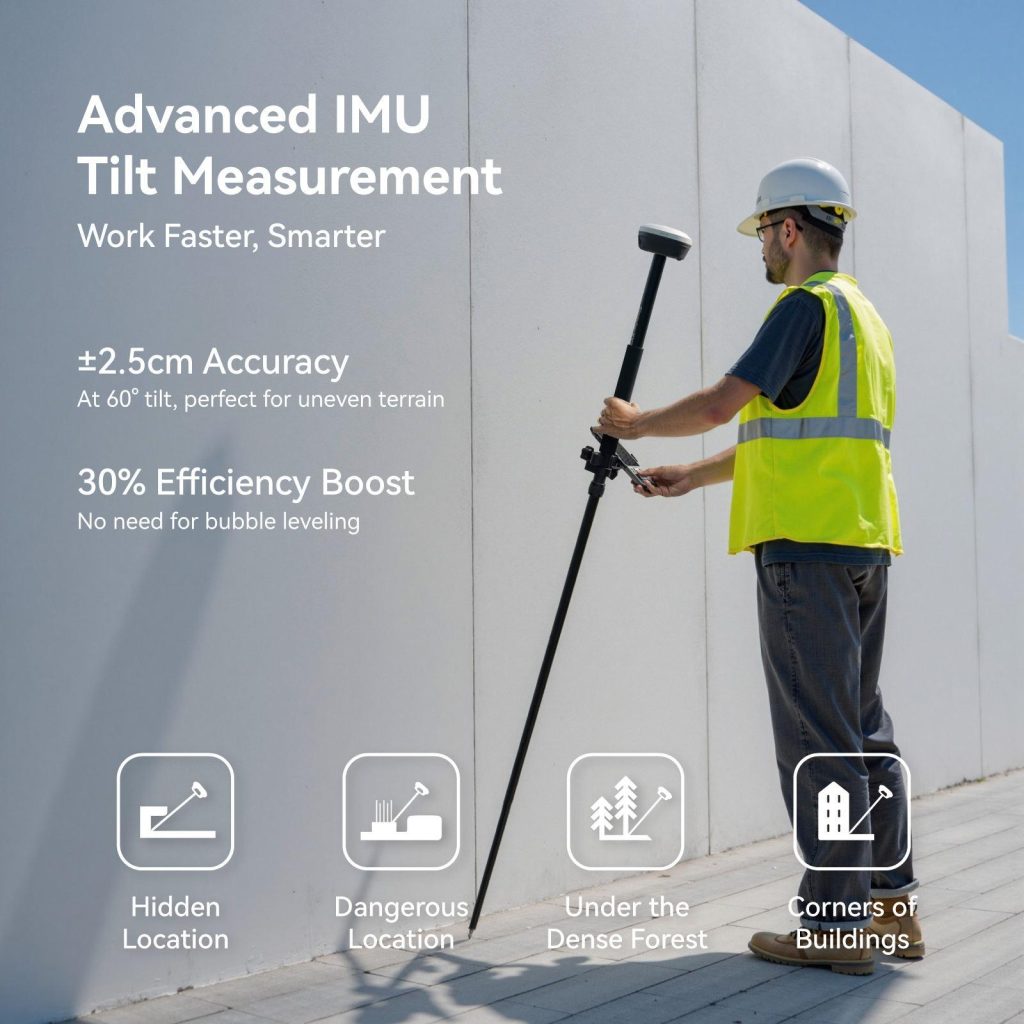
Ví dụ cần đo góc chân tường. Nếu dựng sào thẳng, thân hoặc anten GNSS có thể va vào mái, tường hoặc vật cản. Với IMU, người đo có thể đặt đầu sào vào đúng góc cần đo rồi nghiêng sào ra ngoài trong giới hạn thiết bị cho phép.
Tương tự, IMU rất hữu ích tại mép tường, chân taluy, góc nhà, cạnh hàng rào, mép đường, chân cột, khu vực cây cối hoặc các vị trí có vật cản phía trên.
Tăng tốc khảo sát địa hình
Khi khảo sát địa hình, kỹ thuật viên thường phải di chuyển liên tục qua nhiều điểm như tim đường, mép đường, chân taluy, đỉnh taluy, mương, hố ga, góc công trình và các điểm thay đổi địa hình.
Nếu mỗi điểm đều phải mất thời gian cân chính xác bọt thủy, tổng thời gian thao tác sẽ tăng lên đáng kể.
IMU giúp người đo linh hoạt hơn:
Di chuyển → đặt đầu sào → đo → chuyển điểm tiếp theo.
Đây là lý do tính năng IMU được quan tâm nhiều trên các dòng RTK phục vụ đo địa hình.
Hỗ trợ Stake Out thuận tiện hơn
IMU không chỉ hữu ích khi thu thập điểm mà còn hỗ trợ Stake Out – bố trí điểm thiết kế.
Trong quá trình tìm điểm, người dùng thường phải liên tục di chuyển sào theo hướng dẫn của phần mềm. Với một số hệ thống RTK + IMU, khả năng nhận biết hướng và độ nghiêng giúp quá trình thao tác linh hoạt hơn.
Đặc biệt khi đã tiến sát vị trí cần cắm, kỹ thuật viên có thể điều chỉnh đầu sào tới điểm mục tiêu thuận tiện hơn thay vì phải liên tục dựng sào hoàn toàn thẳng sau mỗi bước di chuyển.
IMU có cần hiệu chuẩn không?
Điều này phụ thuộc vào công nghệ và thiết kế của từng model.
Một số thế hệ RTK trước đây sử dụng cảm biến nghiêng hoặc la bàn điện tử có thể yêu cầu hiệu chuẩn theo quy trình cụ thể. Nhiều máy GNSS RTK hiện đại sử dụng IMU với khả năng khởi tạo nhanh hơn và giảm các thao tác hiệu chuẩn thủ công.
Tuy nhiên, không nên mặc định rằng mọi RTK IMU đều:
Không cần hiệu chuẩn – không cần khởi tạo – nghiêng bao nhiêu cũng đo được.
Cần tuân thủ đúng hướng dẫn của nhà sản xuất đối với từng model.
IMU có bị ảnh hưởng bởi từ trường không?
Điều này phụ thuộc vào kiến trúc cảm biến.
Một số hệ thống đo nghiêng sử dụng magnetometer/la bàn điện tử có thể chịu ảnh hưởng của môi trường từ tính. Các giải pháp IMU hiện đại có thể được thiết kế để giảm hoặc không phụ thuộc trực tiếp vào la bàn từ trong quá trình bù nghiêng.
Đây là một tiêu chí đáng kiểm tra khi lựa chọn máy nếu thường xuyên làm việc gần kết cấu thép, ô tô, máy móc hoặc công trường có nhiều kim loại.
Góc nghiêng của IMU càng lớn càng tốt?
Không hoàn toàn.
Các hãng có thể công bố khả năng bù nghiêng ở những góc khác nhau, chẳng hạn 30°, 60° hoặc các giới hạn khác tùy thiết bị. Nhưng góc nghiêng tối đa không phải tiêu chí duy nhất để đánh giá chất lượng IMU.
Quan trọng hơn là:
Độ chính xác khi nghiêng → độ ổn định → tốc độ khởi tạo → khả năng duy trì trạng thái → sự thuận tiện của phần mềm.
Trong công việc thực tế, kỹ thuật viên thường chỉ cần nghiêng vừa đủ để tiếp cận điểm khó đo chứ hiếm khi cần sử dụng góc cực lớn ở mọi điểm.
IMU có làm máy GNSS chính xác hơn không?
Cần hiểu đúng vấn đề này.
IMU không tự biến một bộ thu GNSS kém thành bộ thu GNSS chính xác hơn.
Độ chính xác định vị vẫn phụ thuộc chủ yếu vào chất lượng tín hiệu GNSS, anten, thuật toán, dữ liệu hiệu chỉnh Base/CORS, môi trường vệ tinh và quy trình đo.
IMU chủ yếu giúp giải quyết một bài toán khác:
Xác định vị trí đầu sào khi sào không ở phương thẳng đứng.
Do đó, lợi ích chính của IMU là tăng tính linh hoạt và năng suất, đồng thời giảm sai số do sào nghiêng khi hệ thống được sử dụng đúng điều kiện.
IMU không giải quyết được tín hiệu vệ tinh bị che khuất
Đây là điểm rất quan trọng.
Nếu đứng dưới mái bê tông, trong nhà hoặc tại nơi tín hiệu vệ tinh bị che chắn nghiêm trọng, việc máy có IMU không đồng nghĩa RTK vẫn có thể đo chính xác.
IMU hỗ trợ bù nghiêng, không thay thế tín hiệu GNSS.
Có thể ghi nhớ:
GNSS yếu → IMU không thể tự tạo ra nghiệm RTK tốt.
Tuy nhiên, IMU có thể giúp người dùng nghiêng sào để đưa anten ra vị trí thông thoáng hơn trong một số tình huống, trong khi đầu sào vẫn đặt tại điểm cần đo.
IMU khác bọt thủy điện tử như thế nào?
Bọt thủy truyền thống cho người dùng biết sào có đang thẳng hay không và người đo phải tự điều chỉnh.
IMU tiến thêm một bước: hệ thống xác định trạng thái chuyển động/định hướng và phần mềm sử dụng dữ liệu đó để hỗ trợ tính bù vị trí.
| Tiêu chí | RTK thông thường | RTK tích hợp IMU |
|---|---|---|
| Cần cân sào | Thường xuyên | Giảm đáng kể |
| Đo sào nghiêng | Không phải phương án thông thường | Có, trong giới hạn máy |
| Góc tường | Khó hơn | Thuận tiện hơn |
| Chân taluy | Khó thao tác | Linh hoạt |
| Tốc độ đo nhiều điểm | Tốt | Có thể nhanh hơn |
| Giá thiết bị | Thường thấp hơn | Thường cao hơn |
Những ai nên chọn máy RTK có IMU?
IMU đặc biệt đáng cân nhắc nếu công việc thường xuyên là khảo sát địa hình, đo địa chính, đo hiện trạng, khảo sát đường giao thông, san nền, đo chân taluy, Stake Out hoặc thu thập nhiều điểm mỗi ngày.
Ngược lại, nếu chỉ đo số lượng ít điểm tại khu vực rất thông thoáng và luôn dễ dựng sào, IMU có thể không phải yếu tố quyết định.
Vì vậy không nên mua máy chỉ vì quảng cáo “IMU 60°”. Hãy xem tính năng đó có thực sự giúp tiết kiệm thời gian cho công việc của mình hay không.
Cách kiểm tra IMU trước khi mua máy RTK
Một cách thực tế là thử ngay trên một điểm có tọa độ ổn định.
Đầu tiên dựng sào thẳng và đo điểm nhiều lần. Sau đó đặt đầu sào tại đúng vị trí đó nhưng nghiêng sào theo các hướng khác nhau trong phạm vi nhà sản xuất cho phép.
So sánh kết quả giữa:
Sào thẳng → nghiêng trái → nghiêng phải → nghiêng trước → nghiêng sau.
Nếu hệ thống IMU hoạt động tốt, kết quả sau bù nghiêng phải đáp ứng độ chính xác mà nhà sản xuất công bố trong điều kiện thử nghiệm tương ứng.
Đây thường là phép thử có giá trị thực tế hơn việc chỉ nhìn thông số trên catalogue.
7 tiêu chí nên xem khi chọn RTK có IMU
| Tiêu chí | Nên kiểm tra |
|---|---|
| Khả năng bù nghiêng | Góc hỗ trợ và độ chính xác |
| Khởi tạo IMU | Nhanh, thao tác đơn giản |
| Hiệu chuẩn | Có yêu cầu thường xuyên không |
| Khả năng chống nhiễu từ | Quan trọng tại công trường |
| GNSS | Đa hệ, đa tần và hiệu năng thực tế |
| Phần mềm | Hiển thị hướng, trạng thái IMU rõ ràng |
| Thử nghiệm thực tế | Đo cùng điểm ở nhiều góc nghiêng |
Có nên ưu tiên máy GNSS RTK có IMU?
Nếu ngân sách cho phép và công việc thường xuyên phải đo nhiều điểm, đo địa hình hoặc tiếp cận các góc khó, IMU là một tính năng rất đáng cân nhắc.
Nhưng khi so sánh hai máy, thứ tự đánh giá hợp lý nên là:
Hiệu năng GNSS → độ ổn định FIX → độ chính xác → IMU → Radio/CORS → phần mềm → pin → dịch vụ kỹ thuật.
Không nên chọn một máy chỉ vì IMU có góc nghiêng lớn nhưng khả năng GNSS, phần mềm hoặc dịch vụ sau bán hàng không đáp ứng nhu cầu.
GNSS RTK tích hợp IMU tại Trắc Địa An Phát
Trắc Địa An Phát cung cấp và tư vấn các dòng máy GNSS RTK tích hợp IMU phục vụ khảo sát địa hình, địa chính, xây dựng, san nền và bố trí công trình. Khi lựa chọn máy, khách hàng nên đánh giá đồng thời khả năng thu GNSS, hiệu năng FIX, IMU, Radio, CORS/NTRIP, phần mềm và điều kiện làm việc thực tế.