
RTK Là Gì? Các Phương Pháp Đo RTK Phổ Biến Nhất Hiện Nay
Trong trắc địa hiện đại, RTK là công nghệ được sử dụng phổ biến để xác định tọa độ điểm với độ chính xác cao ngay ngoài thực địa. Nhờ khả năng nhận và xử lý dữ liệu hiệu chỉnh theo thời gian thực, máy GNSS RTK được ứng dụng rộng rãi trong đo đạc địa hình, địa chính, xây dựng, giao thông, san lấp và bố trí công trình. Vậy RTK là gì, hoạt động như thế nào và hiện nay có những phương pháp đo RTK nào?
RTK là gì?
RTK (Real-Time Kinematic) là phương pháp định vị động thời gian thực sử dụng tín hiệu GNSS và dữ liệu hiệu chỉnh từ một trạm tham chiếu hoặc mạng lưới trạm tham chiếu để xác định tọa độ Rover với độ chính xác cao.
Máy GNSS RTK hiện đại thường có khả năng khai thác đồng thời nhiều hệ thống vệ tinh như GPS, GLONASS, Galileo và BeiDou. Khi Rover nhận được tín hiệu vệ tinh cùng dữ liệu hiệu chỉnh phù hợp, bộ xử lý sẽ giải nghiệm và có thể đạt trạng thái FIX.
Trong điều kiện đo tốt và hệ thống được thiết lập đúng, RTK có thể cung cấp độ chính xác ở cấp centimet, nhưng độ chính xác thực tế còn phụ thuộc thiết bị, khoảng cách đến trạm tham chiếu, môi trường đo, chất lượng correction và nhiều yếu tố khác.
Nguyên lý hoạt động của RTK
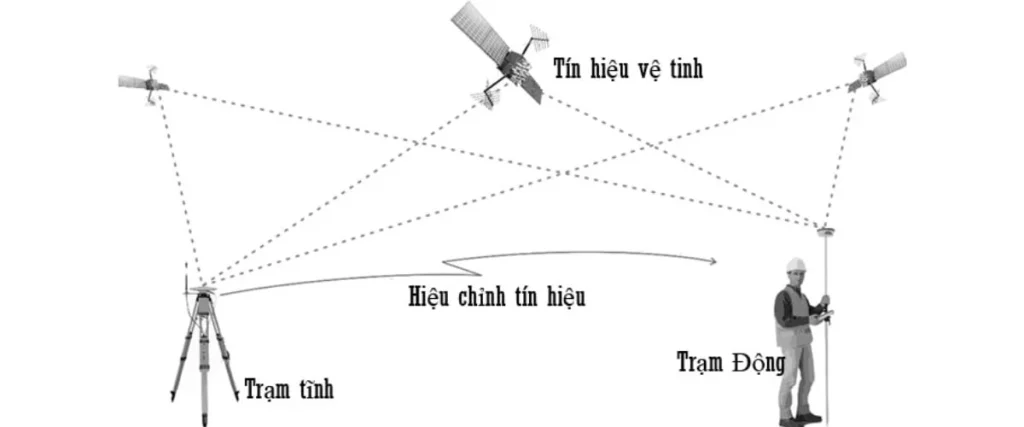
Một hệ thống RTK cơ bản gồm trạm Base và máy Rover. Base được đặt tại điểm có tọa độ đã biết hoặc được thiết lập tọa độ theo phương án của dự án. Cả Base và Rover cùng quan sát các vệ tinh GNSS.
Base tạo dữ liệu hiệu chỉnh và truyền đến Rover thông qua Radio UHF, Internet/NTRIP hoặc phương thức truyền dữ liệu tương thích khác. Rover kết hợp dữ liệu này với quan sát GNSS của chính nó để giải nghiệm tọa độ.
Có thể hình dung đơn giản:
Vệ tinh GNSS → Base + Rover → Base tạo correction → truyền correction → Rover giải nghiệm → tọa độ RTK.
Trạng thái FIX, FLOAT và SINGLE là gì?
Khi sử dụng máy RTK, người dùng thường gặp ba trạng thái chính.
FIX: nghiệm số nguyên ambiguity đã được giải, đây thường là trạng thái mong muốn trước khi ghi nhận điểm RTK có độ chính xác cao.
FLOAT: nghiệm vẫn chưa cố định được ambiguity số nguyên. Độ chính xác thường thấp và kém ổn định hơn FIX.
SINGLE/AUTO: máy đang định vị GNSS độc lập, chưa sử dụng được nghiệm RTK cố định.
Tuy nhiên, FIX không đồng nghĩa tuyệt đối với tọa độ đúng. Nếu cài sai hệ tọa độ, nhập sai tọa độ Base hoặc sử dụng sai tham số chuyển đổi, máy vẫn có thể báo FIX nhưng tọa độ đầu ra vẫn sai.
Các phương pháp đo RTK phổ biến nhất
Hiện nay có thể phân chia các phương pháp sử dụng RTK theo cách cung cấp dữ liệu hiệu chỉnh cho Rover. Hai hình thức rất phổ biến là Base – Rover qua Radio và Network RTK/CORS qua Internet.
1. Đo RTK Base – Rover bằng Radio
Đây là phương pháp truyền thống và vẫn được sử dụng rộng rãi. Một máy được thiết lập làm Base, máy còn lại làm Rover.
Base thu tín hiệu GNSS và phát dữ liệu correction trực tiếp cho Rover bằng Radio UHF.
Ưu điểm của phương pháp này là không phụ thuộc vào Internet di động, phù hợp với công trường, khu vực miền núi hoặc nơi sóng 4G không ổn định.
Hạn chế là khoảng cách truyền Radio chịu ảnh hưởng của địa hình, cây cối, nhà cao tầng, anten, công suất phát và vật cản. Khoảng cách làm việc thực tế vì vậy có thể khác đáng kể so với thông số lý tưởng của nhà sản xuất.
2. Đo RTK Base – Rover qua Internet
Thay vì truyền correction bằng Radio, Base có thể gửi dữ liệu thông qua Internet và Rover nhận dữ liệu qua kết nối mạng phù hợp.
Phương án này có thể hữu ích khi Radio bị hạn chế bởi vật cản hoặc khi cần triển khai theo kiến trúc truyền dữ liệu qua mạng.
Tuy nhiên, hệ thống phụ thuộc vào kết nối Internet, cấu hình truyền dữ liệu và hạ tầng máy chủ/dịch vụ.
3. Đo RTK sử dụng CORS/NTRIP
Đây là phương pháp rất thuận tiện khi khu vực làm việc có hạ tầng trạm tham chiếu và dịch vụ correction phù hợp.
Người sử dụng không nhất thiết phải tự dựng Base tại công trường. Rover kết nối Internet thông qua 4G/Wi-Fi và nhận correction từ CORS/NTRIP.
Quy trình cơ bản:
Rover → Internet → NTRIP/CORS → nhận correction → giải nghiệm RTK → FIX.
Ưu điểm lớn là giảm thời gian dựng Base, không cần bảo vệ một máy Base tại hiện trường và thuận tiện khi di chuyển giữa nhiều điểm đo.
Hạn chế là phụ thuộc vào vùng phủ dịch vụ, tài khoản truy cập, kết nối Internet và khoảng cách/hình học mạng trạm.
4. Network RTK
Network RTK sử dụng dữ liệu từ một mạng gồm nhiều trạm tham chiếu thay vì chỉ dựa vào một Base đơn lẻ. Hệ thống mạng xử lý dữ liệu và cung cấp correction cho Rover theo phương thức mà dịch vụ hỗ trợ.
Người dùng có thể gặp các khái niệm như VRS, MAC hoặc FKP trong các hệ thống Network RTK.
Ưu điểm của Network RTK là khai thác mạng trạm để mô hình hóa một số sai số phụ thuộc khoảng cách và cung cấp dịch vụ trên phạm vi rộng hơn. Hiệu quả cụ thể phụ thuộc vào cấu trúc mạng và dịch vụ đang sử dụng.
Base – Rover và CORS khác nhau như thế nào?
| Tiêu chí | Base – Rover | CORS/Network RTK |
|---|---|---|
| Trạm Base riêng | Có | Thường không cần |
| Radio UHF | Có thể sử dụng | Không bắt buộc |
| Internet | Không cần nếu dùng Radio | Thường cần |
| Thời gian triển khai | Phải dựng Base | Nhanh hơn khi dịch vụ sẵn sàng |
| Phụ thuộc sóng 4G | Không nếu dùng Radio | Có |
| Phù hợp vùng xa | Có lợi thế khi thiếu Internet | Phụ thuộc vùng phủ |
| Quản lý Base | Người đo tự quản lý | Đơn vị vận hành mạng |
| Di chuyển phạm vi rộng | Phải cân nhắc Base/Radio | Thuận tiện hơn |
Không có phương pháp nào tốt nhất trong mọi trường hợp. Lựa chọn phụ thuộc vào địa hình, Internet, CORS, phạm vi dự án và yêu cầu kỹ thuật.
RTK đo tĩnh có giống Static GNSS không?
Không nên nhầm RTK với phương pháp đo tĩnh GNSS (Static).
RTK xử lý và cung cấp tọa độ gần như ngay tại hiện trường nhờ dữ liệu correction thời gian thực. Trong khi đó, đo Static thường thu dữ liệu quan sát trong một khoảng thời gian và xử lý hậu kỳ để phục vụ các công việc yêu cầu phù hợp.
Ngoài ra còn có PPK – Post-Processed Kinematic, trong đó dữ liệu động được xử lý sau khi đo thay vì yêu cầu correction thời gian thực như RTK.
IMU có phải là một phương pháp RTK không?
Không. IMU không phải phương pháp đo RTK riêng biệt.
IMU là cảm biến quán tính được tích hợp trên nhiều máy GNSS RTK để hỗ trợ bù nghiêng sào. Nhờ đó, người dùng có thể đo một số điểm mà không cần giữ sào hoàn toàn thẳng đứng trong phạm vi và điều kiện mà nhà sản xuất cho phép.
Vì vậy có thể sử dụng IMU khi đang đo Base – Rover hoặc CORS RTK.
RTK được ứng dụng trong những công việc nào?
RTK được sử dụng rộng rãi trong đo bản đồ địa hình, đo hiện trạng, khảo sát công trình, bố trí điểm thiết kế, đo san lấp, giao thông, thủy lợi, nông nghiệp, lâm nghiệp và các công việc thu thập tọa độ chính xác.
Trong xây dựng, chức năng Stake Out đặc biệt hữu ích. Người dùng nhập tọa độ thiết kế vào sổ tay, sau đó máy hướng dẫn di chuyển đến vị trí cần bố trí ngoài thực địa.
Những yếu tố ảnh hưởng đến độ chính xác RTK
Độ chính xác RTK không chỉ phụ thuộc vào giá hoặc số kênh của đầu thu. Các yếu tố quan trọng gồm số lượng và hình học vệ tinh, mức độ che khuất bầu trời, multipath, chất lượng anten, khoảng cách đến trạm tham chiếu, dữ liệu correction, Internet/Radio, thuật toán GNSS và cách thiết lập dự án.
Đo sát tòa nhà, dưới tán cây dày hoặc cạnh các bề mặt phản xạ tín hiệu có thể làm kết quả kém ổn định hơn so với khu vực thông thoáng.
Quy trình đo RTK cơ bản
Một quy trình ngoài thực địa có thể thực hiện theo thứ tự:
Kiểm tra thiết bị → thiết lập hệ tọa độ → kết nối Base/CORS → kiểm tra correction → chờ nghiệm FIX → kiểm tra trên điểm đã biết → đo điểm → đo lặp kiểm tra → xuất dữ liệu.
Bước kiểm tra trên điểm đã biết đặc biệt quan trọng. Nó giúp phát hiện các lỗi như sai hệ tọa độ, sai kinh tuyến trục, sai tham số chuyển đổi hoặc thiết lập Base không đúng trước khi tiến hành đo hàng loạt.
Nên sử dụng Base – Rover hay CORS?
Nếu khu vực có Internet ổn định và dịch vụ CORS phù hợp, sử dụng CORS có thể giúp triển khai nhanh và giảm công đoạn dựng Base.
Nếu làm việc tại vùng núi, khu vực xa hoặc nơi Internet yếu, bộ Base – Rover truyền Radio thường chủ động hơn.
Các đơn vị trắc địa làm việc tại nhiều loại địa hình có thể lựa chọn thiết bị hỗ trợ đồng thời Radio + 4G/NTRIP, từ đó linh hoạt chuyển đổi phương pháp tùy công trường.
Kinh nghiệm lựa chọn máy GNSS RTK
Khi mua máy không nên chỉ so sánh số kênh hoặc góc nghiêng IMU. Nên ưu tiên khả năng thu đa hệ – đa tần, hiệu năng FIX thực tế, Radio, CORS/NTRIP, IMU, thời lượng pin, sổ tay, phần mềm khảo sát và dịch vụ kỹ thuật.
Một chiếc RTK phù hợp là thiết bị đáp ứng tốt công việc thực tế và môi trường thường xuyên sử dụng, chứ không nhất thiết là model có nhiều thông số nhất.
Kết luận
RTK (Real-Time Kinematic) là công nghệ định vị động thời gian thực sử dụng dữ liệu GNSS kết hợp correction để xác định tọa độ với độ chính xác cao. Trong điều kiện phù hợp, RTK có thể đạt độ chính xác cấp centimet và giúp kỹ sư nhận kết quả ngay ngoài thực địa.
Các phương pháp phổ biến có thể ghi nhớ:
Base – Rover + Radio → chủ động, không phụ thuộc Internet.
Base – Rover + Internet → truyền correction qua mạng.
CORS/NTRIP – Network RTK → không cần tự dựng Base khi có dịch vụ phù hợp.
Dù sử dụng phương pháp nào, nguyên tắc quan trọng vẫn là thiết lập đúng hệ tọa độ, nhận correction ổn định, kiểm tra trạng thái FIX và đo kiểm tra trên điểm đã biết trước khi triển khai công việc.