
Bình Sai Trong Trắc Địa Là Gì? Cách Tính Bình Sai
Bình sai trong trắc địa là quá trình xử lý các trị đo có chứa sai số nhằm xác định giá trị hợp lý nhất của các đại lượng cần tìm, đồng thời làm cho kết quả sau xử lý thỏa mãn các điều kiện hình học hoặc toán học của mạng lưới. Bình sai được sử dụng nhiều trong đường chuyền, lưới khống chế mặt bằng, lưới độ cao, GNSS và các mạng quan trắc trắc địa.
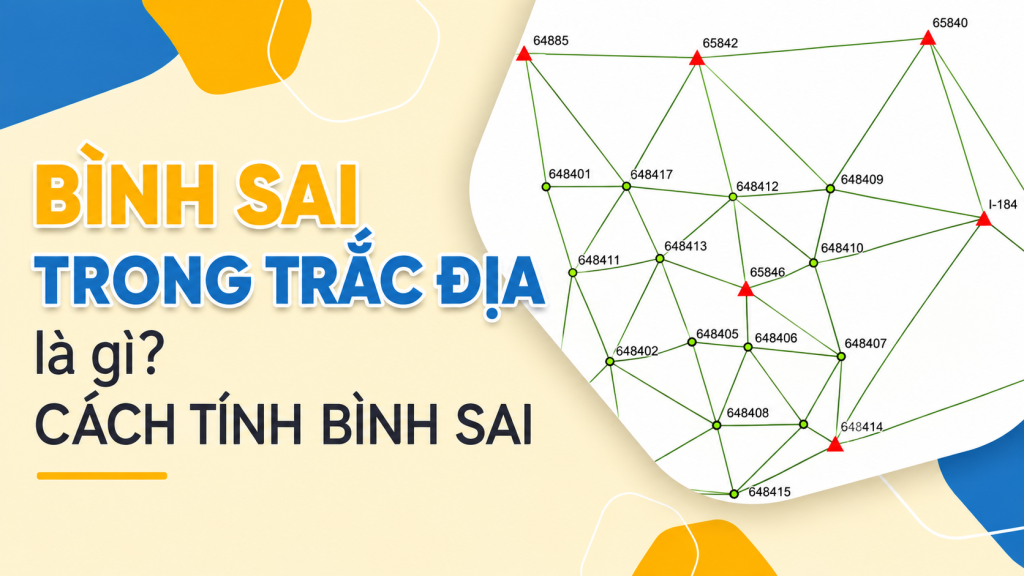
Hiểu đơn giản: khi đo cùng một hệ thống bằng nhiều trị đo, kết quả thực tế thường không khép kín tuyệt đối. Bình sai giúp đánh giá sai số → phân phối số hiệu chỉnh → tính tọa độ/cao độ cuối cùng → đánh giá độ chính xác.
1. Vì sao phải bình sai trong trắc địa?
Mọi phép đo thực địa đều có sai số. Ví dụ khi đo một đường chuyền bằng máy toàn đạc, kỹ sư đo nhiều góc và cạnh. Về lý thuyết, các trị đo phải thỏa mãn những quan hệ hình học nhất định, nhưng thực tế thường xuất hiện một lượng không khép.
Tương tự, khi đo thủy chuẩn từ mốc A có cao độ đã biết, đi qua nhiều trạm rồi khép về mốc B, tổng chênh cao đo được có thể không hoàn toàn phù hợp với chênh cao đã biết giữa A và B. Bình sai được thực hiện để xử lý các sai lệch này một cách có cơ sở toán học, thay vì tùy ý cộng hoặc trừ sai số vào từng điểm.
2. Bình sai không có nghĩa là sửa số liệu tùy ý
Đây là điểm rất quan trọng. Bình sai chỉ có ý nghĩa khi số liệu đầu vào đạt yêu cầu chất lượng. Nếu số liệu chứa sai số thô, chẳng hạn đọc nhầm số, nhập sai chiều cao máy, đặt nhầm điểm, sai hướng chuẩn hoặc nhập sai tọa độ gốc, không nên dùng bình sai để “ép” mạng lưới khép.
Trình tự đúng thường là: Kiểm tra số liệu → phát hiện sai số thô → đánh giá sai số khép → xác định có đạt giới hạn hay không → bình sai → đánh giá kết quả.
3. Nguyên lý cơ bản của bình sai
Giả sử một đại lượng được đo nhiều lần:
L₁, L₂, L₃,…, Lₙ
Mỗi phép đo đều chứa một mức sai số nhất định. Sau bình sai, ta thêm số hiệu chỉnh \(v_i\) vào trị đo:
\[ \hat L_i=L_i+v_i \]
Trong đó:
- \(L_i\): trị đo ban đầu;
- \(v_i\): số hiệu chỉnh;
- \(\hat L_i\): trị đo sau bình sai.
Với bình sai bình phương nhỏ nhất, nghiệm được xác định sao cho tổng bình phương số hiệu chỉnh có trọng số là nhỏ nhất:
Trong đó \(p_i\) là trọng số phản ánh mức độ tin cậy của trị đo.
Nói đơn giản: trị đo có độ chính xác cao hơn thường được gán trọng số lớn hơn và nhận mức điều chỉnh nhỏ hơn.
4. Trọng số trong bình sai là gì?
Không phải tất cả phép đo đều có độ chính xác giống nhau. Vì vậy bình sai thường sử dụng trọng số.
Về nguyên tắc: \[ p_i\propto\frac{1}{\sigma_i^2} \]
Trong đó \(\sigma_i\) biểu thị độ lệch chuẩn của trị đo.
Nếu hai trị đo có độ chính xác khác nhau thì trị đo đáng tin cậy hơn sẽ có ảnh hưởng lớn hơn tới nghiệm cuối cùng.
Đây là điểm khác biệt quan trọng giữa phân phối sai số đơn giản và bình sai chặt chẽ theo bình phương nhỏ nhất.
5. Cách tính bình sai đường thủy chuẩn đơn giản
Giả sử biết:
H_A = 10,000 m
H_B = 10,495 m
Sau khi đo từ A đến B qua nhiều đoạn, tổng chênh cao đo được là:
ΣΔh = +0,500 m
Theo cao độ đã biết:
\[ H_B-H_A=10.495-10.000=0.495\,m \]
Sai số khép cao độ:
\[ f_h=\sum\Delta h-(H_B-H_A) \]
Do đó:
\[ f_h=0.500-0.495=+0.005\,m \]
Tức là đường đo không khép 5 mm.
Trước khi phân phối 5 mm này, cần kiểm tra xem sai số khép có nằm trong giới hạn cho phép của cấp hạng và quy trình kỹ thuật đang áp dụng hay không.
6. Phân phối sai số khép cao độ
Với một đường thủy chuẩn thông thường, nếu giả thiết độ chính xác phụ thuộc vào chiều dài tuyến, có thể phân phối số hiệu chỉnh theo chiều dài từng đoạn:
\[ v_i=-f_h\frac{L_i}{\sum L} \]
Ví dụ đường đo gồm:
- A–1: 1 km
- 1–2: 2 km
- 2–B: 2 km
Tổng chiều dài = 5 km.
Sai số khép = +5 mm.
Số hiệu chỉnh:
A–1: \(-5\times1/5=-1\) mm
1–2: \(-5\times2/5=-2\) mm
2–B: \(-5\times2/5=-2\) mm
Tổng số hiệu chỉnh:
−1 − 2 − 2 = −5 mm
Sau khi cộng các số hiệu chỉnh vào chênh cao tương ứng, tuyến sẽ thỏa mãn điều kiện khép.
Đây là ví dụ minh họa đơn giản. Với mạng độ cao phức tạp có nhiều vòng và nhiều điểm chưa biết, nên sử dụng bình sai bình phương nhỏ nhất.
7. Bình sai đường chuyền mặt bằng
Đường chuyền toàn đạc thường liên quan đến: Góc → phương vị → chiều dài cạnh → gia số tọa độ → tọa độ điểm.
Quy trình cơ bản:
- Bước 1: Kiểm tra và bình sai góc.
- Bước 2: Tính phương vị các cạnh.
- Bước 3: Tính gia số tọa độ ΔX, ΔY.
- Bước 4: Tính sai số khép tọa độ.
- Bước 5: Kiểm tra sai số tương đối.
- Bước 6: Phân phối số hiệu chỉnh.
- Bước 7: Tính tọa độ sau bình sai.
8. Tính sai số khép góc
Ví dụ với một đa giác khép gồm \(n\) góc trong, tổng góc lý thuyết trong trường hợp hình học phẳng cơ bản là:
\[ \sum\beta_{LT}=(n-2)\times180^\circ \]
Sai số khép góc:
\[ f_\beta=\sum\beta_{đo}-\sum\beta_{LT} \]
Nếu các góc được coi có trọng số như nhau, một cách phân phối đơn giản là:
\[ v_{\beta_i}=-\frac{f_\beta}{n} \]
Góc sau hiệu chỉnh:
\[ \beta_i’=\beta_i+v_{\beta_i} \]
Trong mạng đo thực tế, điều kiện và công thức phải phù hợp với loại đường chuyền, cách đo góc và cấp hạng mạng.
9. Tính phương vị
Sau khi các góc được hiệu chỉnh, phương vị cạnh tiếp theo được tính từ phương vị cạnh trước và góc đo theo quy ước của bài toán.
Điểm cần đặc biệt chú ý là quy ước góc trái/góc phải và chiều tính phương vị. Không nên sử dụng một công thức phương vị cố định cho mọi trường hợp mà không xác định sơ đồ đo.
Sau khi tính cần đưa phương vị về phạm vi:
0° ≤ α < 360°.
10. Tính gia số tọa độ
Nếu phương vị được quy ước đo từ hướng Bắc theo chiều kim đồng hồ và hệ trục sử dụng \(X\) theo Bắc, \(Y\) theo Đông, thì:
\[ \Delta X=S\cos\alpha \]\[ \Delta Y=S\sin\alpha \]
Trong đó:
- \(S\): chiều dài cạnh;
- \(\alpha\): phương vị;
- ΔX, ΔY: gia số tọa độ.
Cần kiểm tra quy ước trục của phần mềm và dự án vì một số hệ thống sử dụng Easting/Northing theo thứ tự khác.
11. Sai số khép tọa độ
Với đường chuyền khép, về lý thuyết:
\[ \sum\Delta X=0,\qquad\sum\Delta Y=0 \]
Thực tế sẽ xuất hiện:
\[ f_X=\sum\Delta X \]\[ f_Y=\sum\Delta Y \]
Sai số khép vị trí:
\[ f_S=\sqrt{f_X^2+f_Y^2} \]
Sau đó có thể đánh giá sai số khép tương đối dựa trên tổng chiều dài đường chuyền và yêu cầu kỹ thuật của mạng.
12. Phân phối sai số tọa độ theo chiều dài cạnh
Với phương pháp phân phối đơn giản kiểu Bowditch, số hiệu chỉnh gia số tọa độ của cạnh \(i\) có thể tính:
\[ v_{\Delta X_i}=-f_X\frac{S_i}{\sum S} \]\[ v_{\Delta Y_i}=-f_Y\frac{S_i}{\sum S} \]
Sau đó:
\[ \Delta X_i’=\Delta X_i+v_{\Delta X_i} \]\[ \Delta Y_i’=\Delta Y_i+v_{\Delta Y_i} \]
Từ gia số đã hiệu chỉnh, lần lượt tính tọa độ các điểm:
\[ X_{i+1}=X_i+\Delta X_i’ \]\[ Y_{i+1}=Y_i+\Delta Y_i’ \]
Phương pháp này thuận tiện cho đường chuyền đơn giản, nhưng không đồng nghĩa với bình sai bình phương nhỏ nhất chặt chẽ.
13. Bình sai bình phương nhỏ nhất
Đối với lưới trắc địa có nhiều trị đo dư, nhiều điểm chưa biết và các trị đo có độ chính xác khác nhau, thường sử dụng phương pháp bình phương nhỏ nhất.
Sau tuyến tính hóa mô hình quan sát, một dạng biểu diễn quen thuộc là:
\[ V=AX+L \]
Trong đó:
- \(V\): vector số hiệu chỉnh;
- \(A\): ma trận hệ số;
- \(X\): vector ẩn số cần xác định;
- \(L\): vector số hạng tự do.
Với ma trận trọng số \(P\), nghiệm bình phương nhỏ nhất dẫn tới hệ phương trình chuẩn:
\[ A^TPAX+A^TPL=0 \]
và:
\[ X=-(A^TPA)^{-1}A^TPL \]
Tùy quy ước thiết lập phương trình, dấu của biểu thức có thể khác. Bản chất vẫn là tìm nghiệm sao cho:
VᵀPV = min.
14. Bình sai gián tiếp và bình sai điều kiện
Trong trắc địa thường gặp hai hướng tiếp cận chính.
Bình sai gián tiếp chọn các đại lượng cần xác định, chẳng hạn tọa độ X, Y của các điểm, làm ẩn số. Các trị đo được biểu diễn theo các ẩn số đó rồi giải theo nguyên lý bình phương nhỏ nhất.
Bình sai điều kiện dựa trên các điều kiện mà trị đo sau hiệu chỉnh phải thỏa mãn, ví dụ tổng góc hoặc điều kiện khép của mạng.
Việc lựa chọn phương pháp phụ thuộc vào cấu trúc mạng và bài toán cần xử lý.
15. Bình sai GNSS
Đối với mạng GNSS tĩnh, sau quá trình xử lý baseline có thể thu được các vector cạnh cùng thông tin về độ chính xác. Các vector này được đưa vào mạng để bình sai, xác định tọa độ tối ưu của các điểm.
Quy trình có thể khái quát: Quan trắc GNSS → xử lý dữ liệu → kiểm tra baseline → xây dựng mạng → gán trọng số/hiệp phương sai → bình sai → đánh giá residual → tính tọa độ cuối cùng.
Không nên hiểu rằng receiver GNSS có độ chính xác cao thì không cần bình sai. Với mạng khống chế GNSS, trị đo dư và bình sai là những công cụ quan trọng để đánh giá tính thống nhất của toàn mạng.
16. Các thông số cần xem sau khi bình sai
Không nên chỉ lấy bảng tọa độ cuối cùng rồi kết thúc. Cần kiểm tra:
Residual – số hiệu chỉnh: trị đo nào phải điều chỉnh bất thường?
Sai số trung phương: chất lượng tổng thể của nghiệm như thế nào?
Sai số tọa độ điểm: điểm nào yếu nhất?
Sai số khép: có đáp ứng yêu cầu kỹ thuật không?
Trọng số: có phản ánh đúng chất lượng các trị đo không?
Trị đo bất thường: có dấu hiệu sai số thô hay không?
Một mạng “khép được” chưa chắc là một mạng tốt nếu bình sai phải tạo ra những số hiệu chỉnh bất thường để ép các trị đo phù hợp với nhau.
17. Phần mềm bình sai trắc địa
Tùy loại công việc, kỹ sư có thể sử dụng phần mềm chuyên ngành trắc địa, phần mềm xử lý GNSS hoặc tự xây dựng bảng tính Excel cho những bài toán đơn giản.
Với đường chuyền nhỏ, Excel có thể hỗ trợ tính: góc → phương vị → ΔX/ΔY → sai số khép → số hiệu chỉnh → tọa độ.
Đối với mạng lớn, nhiều trị đo hoặc mạng GNSS có ma trận hiệp phương sai, nên sử dụng phần mềm bình sai chuyên dụng để kiểm soát trọng số và đánh giá độ chính xác đầy đủ hơn.
18. Những lỗi thường gặp khi bình sai
Một số lỗi đáng chú ý gồm nhập sai tọa độ gốc, nhầm X/Y, sai đơn vị góc, sai chiều góc, sai chiều dài cạnh, đặt trọng số không phù hợp, dùng sai hệ tọa độ hoặc giữ lại trị đo có sai số thô.
Một lỗi khác là phân phối toàn bộ sai số khép một cách cơ học mà không kiểm tra xem sai số đó có nằm trong giới hạn cho phép hay không.
Nếu sai số khép vượt tiêu chuẩn, việc cần làm trước tiên thường là kiểm tra lại số liệu và phép đo, không phải tìm cách chia hết sai số.
Kết luận
Bình sai trắc địa là quá trình xử lý các trị đo dư để xác định nghiệm hợp lý nhất, làm cho mạng thỏa mãn các điều kiện cần thiết và đồng thời đánh giá chất lượng của kết quả đo.
Có thể nhớ quy trình: Đo đạc → Kiểm tra sai số thô → Tính sai số khép → Đánh giá giới hạn → Xác định trọng số → Bình sai → Tính tọa độ/cao độ → Đánh giá độ chính xác.
Với các bài toán đơn giản như đường chuyền hoặc thủy chuẩn, có thể phân phối sai số theo quy tắc phù hợp. Với lưới khống chế, mạng GNSS và mạng có nhiều trị đo dư, phương pháp bình phương nhỏ nhất là nền tảng quan trọng để xử lý chặt chẽ.