
Nguyên Lý Đo Bù Nghiêng Trên Máy GNSS RTK Là Gì?
Đo bù nghiêng trên máy GNSS RTK là công nghệ cho phép người dùng đo tọa độ điểm khi sào Rover không cần giữ thẳng đứng tuyệt đối. Hệ thống sử dụng cảm biến nghiêng hoặc phổ biến hơn trên các máy RTK hiện đại là IMU (Inertial Measurement Unit) để xác định tư thế của sào, sau đó tính toán độ lệch giữa tâm anten GNSS và đầu sào chạm đất. Phần mềm sẽ tự động hiệu chỉnh độ lệch này để trả về tọa độ của điểm cần đo.
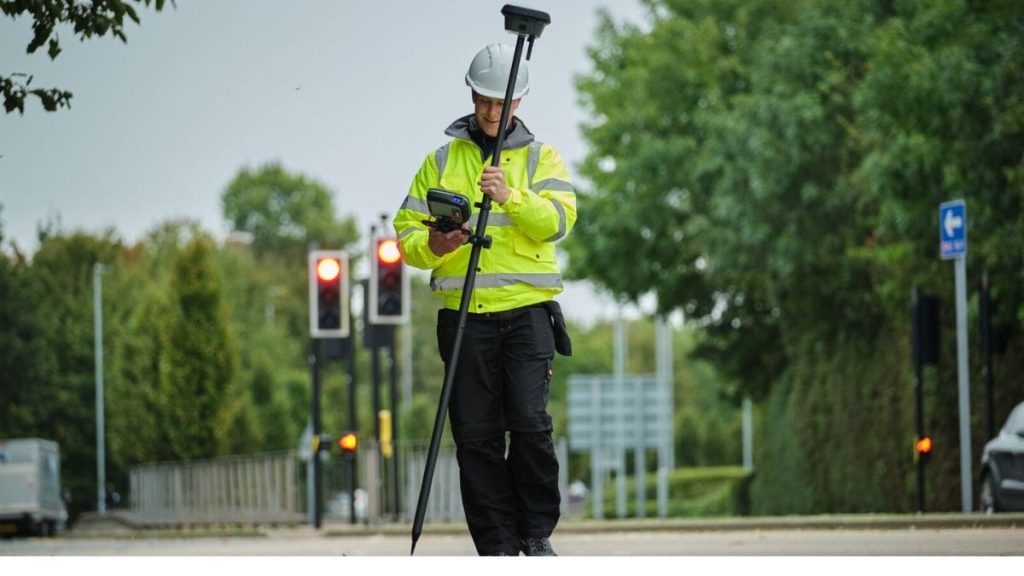
Nói đơn giản:GNSS xác định vị trí anten → IMU xác định sào đang nghiêng thế nào → phần mềm tính vector từ anten đến đầu sào → trả về tọa độ điểm tại đầu sào.
Vì sao máy RTK cần bù nghiêng?
Với phương pháp RTK truyền thống, khi đo một điểm, người dùng phải đặt đầu sào đúng vào điểm cần đo và giữ sào gần như thẳng đứng. Nếu sào nghiêng, tâm anten GNSS sẽ bị dịch ngang so với điểm dưới đầu sào, từ đó gây sai lệch vị trí nếu không được hiệu chỉnh.
Ví dụ, với sào dài khoảng 2 m và nghiêng 10°, độ lệch ngang về mặt hình học xấp xỉ:
Như vậy, tâm anten có thể lệch ngang khoảng 35 cm so với đầu sào. Nếu phần mềm lấy trực tiếp vị trí anten mà không bù nghiêng, sai số này là rất đáng kể.
Công nghệ bù nghiêng được phát triển để giải quyết chính vấn đề đó.
Nguyên lý đo bù nghiêng GNSS RTK
Một hệ thống bù nghiêng hiện đại thường dựa trên ba thành phần chính: GNSS, IMU và chiều cao sào.
1. GNSS xác định vị trí anten
Receiver thu tín hiệu từ các hệ thống vệ tinh như GPS, GLONASS, Galileo, BeiDou và nhận dữ liệu hiệu chỉnh từ Base hoặc CORS/NTRIP.
Khi có nghiệm RTK phù hợp, máy xác định tọa độ của tâm quy chiếu anten với độ chính xác cao trong điều kiện đo thích hợp.
Nhưng tọa độ này chưa nhất thiết là tọa độ của điểm mà đầu sào đang chạm.
2. IMU xác định tư thế của sào
IMU thường bao gồm các cảm biến quán tính như gyroscope và accelerometer; cách triển khai cụ thể phụ thuộc từng receiver.
Các cảm biến giúp hệ thống ước lượng hướng và độ nghiêng của receiver/sào trong không gian.
Có thể hình dung:
Sào thẳng → anten nằm gần ngay phía trên đầu sào.
Sào nghiêng → anten dịch sang một phía → IMU xác định hướng và mức nghiêng đó.
Đây là thông tin quan trọng để phần mềm biết cần hiệu chỉnh tọa độ theo hướng nào.
3. Máy sử dụng chiều cao sào để xác định độ lệch
Chỉ biết góc nghiêng vẫn chưa đủ. Máy còn phải biết chiều dài/chiều cao sào từ điểm đo tới điểm quy chiếu anten theo quy ước của thiết bị.
Về mặt hình học đơn giản, nếu sào dài \(L\) và nghiêng một góc \(\theta\) so với phương thẳng đứng, thành phần dịch ngang có độ lớn:
d = L × sin(θ)
Ví dụ:
| Chiều cao sào | Góc nghiêng | Độ lệch ngang xấp xỉ |
|---|---|---|
| 2 m | 5° | 17,4 cm |
| 2 m | 10° | 34,7 cm |
| 2 m | 20° | 68,4 cm |
| 2 m | 30° | 100 cm |
Những con số này là độ lệch hình học của anten, không phải sai số cuối cùng của một máy RTK có bù nghiêng.
4. Phần mềm tính tọa độ đầu sào
Khi đã có:
Tọa độ anten + tư thế IMU + chiều cao sào, bộ xử lý có thể xác định vector từ anten tới đầu sào.
Có thể hình dung:
Tọa độ anten GNSS
↓
IMU xác định hướng sào
↓
Chiều cao sào xác định độ dài vector
↓
Tính vector hiệu chỉnh
↓
Tọa độ đầu sào
Đây chính là bản chất của IMU Tilt Compensation – bù nghiêng IMU trên GNSS RTK.
Bù nghiêng IMU khác bọt thủy điện tử như thế nào?
Ở phương pháp truyền thống, người đo quan sát bọt thủy để dựng sào thẳng. Độ chính xác phụ thuộc khá nhiều vào thao tác của người sử dụng.
Với IMU, hệ thống chủ động xác định tư thế của sào và thực hiện hiệu chỉnh.
| Phương pháp | Sào cần dựng thẳng? | Khả năng làm việc |
|---|---|---|
| Bọt thủy truyền thống | Có | Phụ thuộc thao tác người đo |
| Cảm biến nghiêng | Có khả năng bù trong phạm vi thiết kế | Tùy công nghệ |
| IMU Tilt Compensation | Không cần dựng thẳng tuyệt đối trong phạm vi hỗ trợ | Nhanh và linh hoạt hơn |
Tuy nhiên, IMU không có nghĩa sào có thể nghiêng tùy ý. Mỗi model có giới hạn góc nghiêng, điều kiện sử dụng và độ chính xác riêng.
Tại sao bù nghiêng giúp đo nhanh hơn?
Trong khảo sát thực địa, việc dựng sào thật thẳng tại từng điểm mất thời gian, đặc biệt khi đo hàng trăm hoặc hàng nghìn điểm.
Với IMU, kỹ sư có thể đặt đầu sào vào điểm cần đo rồi thực hiện phép đo mà không phải mất nhiều thời gian căn bọt thủy.
Lợi ích càng rõ khi đo ở:
góc tường, mép công trình, chân taluy, cạnh hàng rào, dưới mái che một phần, vị trí có vật cản hoặc nơi khó dựng sào thẳng.
Ví dụ, cần đo sát góc tường. Nếu dựng sào thẳng, đầu receiver có thể va vào mái hoặc vật cản phía trên. Người dùng có thể nghiêng sào ra ngoài trong phạm vi cho phép nhưng vẫn đặt đầu sào đúng vào điểm cần đo.
IMU có làm máy GNSS bắt vệ tinh tốt hơn không?
Không. Đây là một nhầm lẫn thường gặp.
IMU chủ yếu cung cấp thông tin về chuyển động và tư thế để hỗ trợ bù nghiêng. Nó không thay thế bộ thu GNSS và không khiến tín hiệu vệ tinh xuyên qua cây, mái nhà hoặc công trình.
Do đó:
GNSS kém → IMU không thể biến nghiệm GNSS kém thành tọa độ RTK chính xác.
Nếu Rover mất correction, mất FIX hoặc bị che vệ tinh nghiêm trọng, chức năng bù nghiêng không giải quyết được nguyên nhân GNSS đó.
FIX và IMU là hai vấn đề khác nhau
Có thể hiểu rất đơn giản:
RTK FIX → xác định vị trí anten.
IMU → xác định tư thế để suy ra vị trí đầu sào.
Hai hệ thống phối hợp với nhau nhưng thực hiện hai nhiệm vụ khác nhau.
Vì vậy một máy quảng cáo IMU 60° không có nghĩa thiết bị luôn đạt độ chính xác centimet khi nghiêng 60°. Kết quả còn phụ thuộc vào GNSS, chất lượng hiệu chỉnh, calibration, chiều cao sào, thuật toán và điều kiện thực địa.
Bù nghiêng có cần hiệu chuẩn không?
Điều này phụ thuộc vào thế hệ và thiết kế của từng receiver.
Một số hệ thống bù nghiêng đời cũ có thể yêu cầu người dùng thực hiện thao tác hiệu chuẩn trước khi đo. Các hệ thống IMU hiện đại thường được thiết kế để khởi tạo nhanh hoặc tự động hơn, giảm thao tác calibration.
Tuy nhiên, không nên áp dụng quy trình của một hãng cho tất cả các máy. Cần thực hiện theo hướng dẫn của đúng model.
Nếu máy từng rơi, va đập mạnh, sửa chữa hoặc kết quả đo nghiêng bất thường, nên kiểm tra lại hệ thống IMU.
Những yếu tố làm kết quả bù nghiêng không chính xác
Một trong những lỗi phổ biến nhất là nhập sai chiều cao sào. Vì chiều cao sào được sử dụng để tính vector từ anten tới đầu sào, nhập sai thông số này có thể trực tiếp ảnh hưởng kết quả.
Ngoài ra cần chú ý đến độ ổn định của nghiệm GNSS, trạng thái IMU, giới hạn góc nghiêng, chuyển động quá mạnh, đầu sào không đặt đúng điểm và cấu hình thiết bị.
Ví dụ, nếu người dùng đặt đầu sào đúng điểm nhưng trong lúc lưu điểm lại làm đầu sào trượt đi vài centimet thì IMU không thể tự sửa lỗi đó.
Cách kiểm tra bù nghiêng RTK ngoài thực địa
Một bài kiểm tra đơn giản là chọn một điểm có vị trí rõ ràng.
Đầu tiên dựng sào thẳng, để máy FIX ổn định và đo điểm vài lần. Sau đó vẫn giữ đầu sào đúng vị trí đó nhưng nghiêng sào lần lượt sang trái, phải, trước và sau trong phạm vi nhà sản xuất cho phép.
So sánh tọa độ các lần đo.
Nếu hệ thống bù nghiêng hoạt động tốt, kết quả sau hiệu chỉnh phải có độ lặp phù hợp với thông số và điều kiện đo của thiết bị.
Đây cũng là bài test rất hữu ích khi mua máy GNSS RTK cũ hoặc so sánh hai receiver khác nhau.
Có nên chọn RTK có IMU không?
Nếu thường xuyên thực hiện đo địa hình, địa chính, khảo sát xây dựng, Stakeout hoặc đo số lượng điểm lớn, IMU là tính năng rất hữu ích.
Nó giúp giảm thời gian dựng sào và tăng khả năng tiếp cận các điểm khó đo.
Tuy nhiên, khi chọn máy không nên chỉ nhìn vào quảng cáo “IMU 60°” hay “IMU 120°”. Cần kiểm tra thực tế:
FIX ổn định không → IMU khởi tạo nhanh không → nghiêng sào đo có lặp không → thay đổi hướng nghiêng có ổn định không → phần mềm có dễ sử dụng không.
IMU và Camera RTK có gì khác nhau?
Trên các máy GNSS RTK thế hệ mới, cả IMU và camera có thể cùng xuất hiện nhưng chức năng hoàn toàn khác nhau.
IMU chủ yếu phục vụ xác định tư thế và bù nghiêng sào.
Camera tùy model có thể hỗ trợ Visual Stakeout, AR Stakeout hoặc Visual Surveying.
Khi kết hợp:
GNSS = vị trí → IMU = tư thế → Camera = hình ảnh → Phần mềm = kết quả đo/điều hướng.
Đây là nền tảng của nhiều dòng Visual RTK hiện đại.
Kết luận
Nguyên lý bù nghiêng trên máy GNSS RTK thực chất là quá trình tính ngược từ vị trí anten về vị trí đầu sào. GNSS xác định tọa độ anten, IMU xác định tư thế sào, chiều cao sào cung cấp độ dài vector và thuật toán tính ra tọa độ của điểm đang đo.
Có thể ghi nhớ bằng công thức:
GNSS + IMU + Chiều cao sào → Vector bù nghiêng → Tọa độ đầu sào.
Bù nghiêng giúp đo nhanh và thuận tiện hơn, nhưng không thay thế chất lượng GNSS, không làm tín hiệu vệ tinh mạnh hơn và không đảm bảo tọa độ đúng nếu hệ tọa độ hoặc correction được cấu hình sai. Khi mua máy RTK, cách đánh giá tốt nhất vẫn là đo thử cùng một điểm ở nhiều hướng và nhiều góc nghiêng rồi kiểm tra độ lặp của kết quả.