
Các Yếu Tố Ảnh Hưởng Đến Kết Quả Đo Máy GPS RTK Và Cách Giải Quyết
Trong lĩnh vực trắc địa hiện đại, máy GPS RTK là thiết bị được sử dụng phổ biến trong đo đạc địa hình, địa chính, xây dựng công trình và khảo sát hạ tầng. Với khả năng xác định tọa độ nhanh và đạt độ chính xác cấp centimet trong điều kiện phù hợp, công nghệ RTK giúp nâng cao năng suất và giảm thời gian làm việc ngoài thực địa.
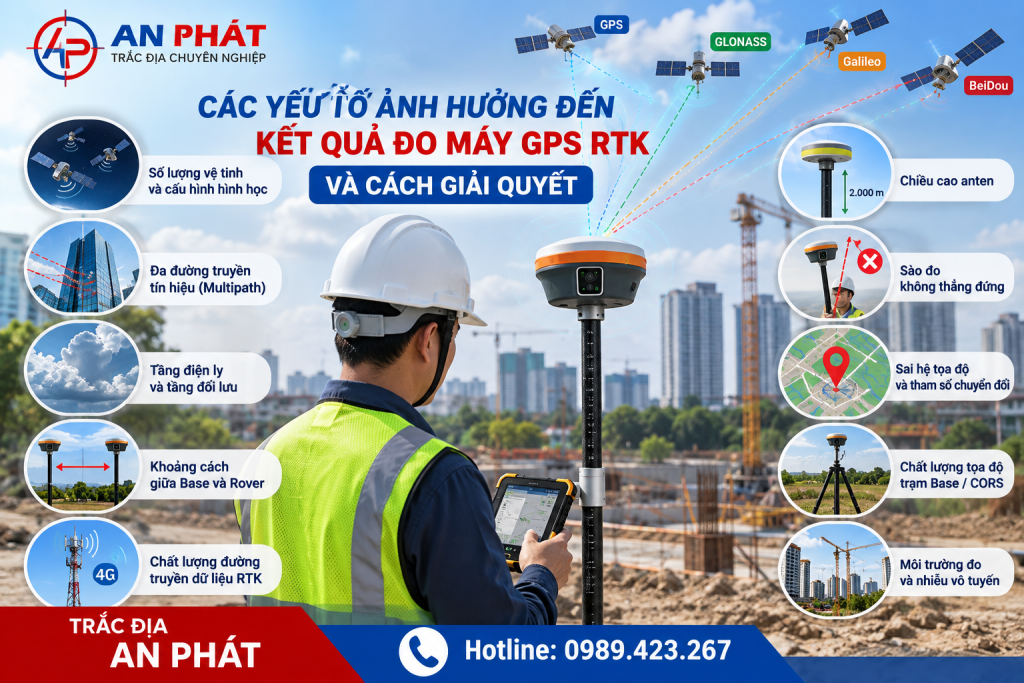
Tuy nhiên, kết quả đo GPS RTK không phải lúc nào cũng ổn định. Trong quá trình khảo sát, kỹ sư có thể gặp những tình trạng như máy khó đạt nghiệm FIX, tọa độ bị nhảy, sai lệch độ cao hoặc mất kết nối với trạm Base và mạng CORS.
Vậy những yếu tố nào ảnh hưởng đến kết quả đo máy GPS RTK và cách khắc phục như thế nào? Hãy cùng Trắc Địa An Phát tìm hiểu chi tiết trong bài viết dưới đây.
1. Nguyên lý hoạt động của máy GPS RTK
GPS RTK (Real-Time Kinematic) là phương pháp định vị vệ tinh động thời gian thực, sử dụng dữ liệu quan sát GNSS và thông tin hiệu chỉnh để xác định tọa độ với độ chính xác cao.
Trong thực tế, thuật ngữ GPS RTK thường được dùng để chỉ các thiết bị GNSS RTK có khả năng thu tín hiệu từ nhiều hệ thống vệ tinh như GPS, GLONASS, Galileo và BeiDou.
Một hệ thống RTK thông thường gồm:
-
Trạm Base: Máy thu GNSS đặt tại vị trí đã biết tọa độ, có nhiệm vụ cung cấp dữ liệu hiệu chỉnh.
-
Máy Rover: Thiết bị di động sử dụng dữ liệu hiệu chỉnh để tính toán tọa độ điểm đo.
-
Đường truyền dữ liệu: Có thể sử dụng radio UHF hoặc Internet thông qua mạng CORS/NTRIP.
-
Bộ điều khiển: Thiết bị dùng để cấu hình, quản lý công việc, đo điểm và lưu dữ liệu.
Khi máy Rover nhận được tín hiệu vệ tinh và dữ liệu hiệu chỉnh đạt yêu cầu, hệ thống có thể giải được nghiệm RTK FIX.
Tuy nhiên, trạng thái FIX không đồng nghĩa kết quả đo luôn chính xác tuyệt đối. Chất lượng tọa độ còn phụ thuộc vào điều kiện vệ tinh, môi trường đo, khoảng cách đến trạm tham chiếu và thao tác của người sử dụng.
2. Các yếu tố ảnh hưởng đến kết quả đo GPS RTK
2.1. Số lượng vệ tinh và cấu hình hình học vệ tinh
Số lượng vệ tinh quan sát được là yếu tố quan trọng ảnh hưởng đến khả năng định vị của máy GPS RTK.
Khi làm việc tại khu vực thông thoáng, thiết bị thường có điều kiện thu tín hiệu từ nhiều vệ tinh. Ngược lại, tại những nơi có nhà cao tầng, cây cối hoặc địa hình che khuất, số lượng vệ tinh sử dụng được có thể giảm.
Tuy nhiên, không chỉ số lượng mà sự phân bố vệ tinh trên bầu trời cũng ảnh hưởng đến chất lượng kết quả.
Nếu các vệ tinh tập trung trong một khu vực hẹp, độ chính xác định vị có thể giảm dù số lượng vệ tinh tương đối nhiều.
Cách khắc phục:
-
Ưu tiên lựa chọn vị trí đo có tầm nhìn bầu trời thông thoáng.
-
Theo dõi chỉ số PDOP hoặc các chỉ số DOP tương ứng.
-
Sử dụng máy GNSS RTK hỗ trợ nhiều hệ thống vệ tinh và nhiều tần số.
-
Lập kế hoạch đo tại thời điểm có cấu hình vệ tinh thuận lợi.
-
Tránh đo sát các công trình hoặc vật cản lớn khi có thể.
2.2. Hiện tượng đa đường truyền tín hiệu (Multipath)
Multipath là hiện tượng tín hiệu vệ tinh đến anten GNSS qua nhiều đường khác nhau do phản xạ từ những bề mặt xung quanh.
Các bề mặt dễ gây phản xạ bao gồm tường bê tông, kính, mái tôn, hàng rào kim loại, phương tiện lớn và mặt nước.
Khi tín hiệu phản xạ trộn lẫn với tín hiệu trực tiếp, thiết bị có thể xác định sai thời gian truyền hoặc pha sóng, làm ảnh hưởng đến kết quả định vị.
Đây là nguyên nhân thường gặp khiến tọa độ RTK dao động hoặc xuất hiện sai lệch dù máy vẫn hiển thị nghiệm FIX.
Cách khắc phục:
-
Hạn chế đặt máy sát tường, mái tôn và các bề mặt phản xạ lớn.
-
Di chuyển đến vị trí thông thoáng hơn nếu điều kiện cho phép.
-
Sử dụng thiết bị có khả năng giảm nhiễu đa đường.
-
Đo kiểm tra lặp lại tại những thời điểm có cấu hình vệ tinh khác nhau.
-
Đối với điểm quan trọng, nên kiểm tra bằng phương pháp đo độc lập.
2.3. Ảnh hưởng của tầng điện ly và tầng đối lưu
Tín hiệu GNSS phải đi qua các lớp khí quyển trước khi đến anten máy thu.
Trong quá trình truyền, tín hiệu có thể bị ảnh hưởng bởi tầng điện ly và tầng đối lưu.
Tầng điện ly chứa các hạt mang điện có thể làm thay đổi tốc độ lan truyền của tín hiệu vô tuyến. Mức độ ảnh hưởng thay đổi theo thời gian, vị trí địa lý và hoạt động của Mặt Trời.
Tầng đối lưu cũng gây trễ tín hiệu, đặc biệt khi vệ tinh ở góc thấp so với đường chân trời.
Mặc dù công nghệ GNSS đa tần số và hiệu chỉnh RTK có thể giảm đáng kể những sai số này, ảnh hưởng khí quyển vẫn có thể trở nên đáng kể trong một số điều kiện.
Cách khắc phục:
-
Ưu tiên thiết bị GNSS đa tần số.
-
Sử dụng nguồn hiệu chỉnh RTK đáng tin cậy.
-
Hạn chế khoảng cách Base–Rover quá lớn khi điều kiện khí quyển bất lợi.
-
Theo dõi cảnh báo về hoạt động điện ly và thời tiết không gian.
-
Kiểm tra lại các điểm quan trọng khi nghiệm RTK không ổn định.
2.4. Khoảng cách giữa trạm Base và máy Rover
Trong phương pháp RTK sử dụng trạm Base riêng, khoảng cách giữa Base và Rover có ảnh hưởng đến chất lượng hiệu chỉnh.
Khi khoảng cách tăng, sự khác biệt về sai số khí quyển và các điều kiện quan sát giữa hai máy có thể lớn hơn, khiến việc giải nghiệm RTK trở nên khó khăn.
Bên cạnh đó, nếu sử dụng radio UHF, khoảng cách lớn còn làm tăng nguy cơ mất dữ liệu hiệu chỉnh do địa hình che khuất hoặc suy giảm tín hiệu truyền dẫn.
Cách khắc phục:
-
Bố trí trạm Base tại vị trí thông thoáng và phù hợp với khu vực khảo sát.
-
Lựa chọn khoảng cách Base–Rover theo yêu cầu kỹ thuật của dự án.
-
Sử dụng mạng CORS/NRTK phù hợp nếu có hạ tầng hỗ trợ.
-
Kiểm tra chất lượng đường truyền radio và độ cao anten.
-
Không chỉ dựa vào trạng thái FIX mà cần theo dõi thêm các chỉ số chất lượng tọa độ.
2.5. Chất lượng đường truyền dữ liệu hiệu chỉnh RTK
Để tính toán tọa độ chính xác, máy Rover cần nhận dữ liệu hiệu chỉnh từ trạm Base hoặc mạng CORS.
Nếu đường truyền bị gián đoạn, dữ liệu đến chậm hoặc không tương thích, nghiệm RTK có thể chuyển từ FIX sang FLOAT hoặc chế độ định vị khác.
Các nguyên nhân thường gặp gồm sóng 4G yếu, mất Internet, radio bị che khuất, cấu hình sai cổng kết nối hoặc lựa chọn nhầm nguồn hiệu chỉnh.
Cách khắc phục:
-
Kiểm tra kết nối Internet hoặc radio trước khi đo.
-
Xác nhận đúng địa chỉ máy chủ NTRIP, tài khoản và mountpoint.
-
Kiểm tra giao thức dữ liệu hiệu chỉnh, chẳng hạn RTCM.
-
Theo dõi tuổi dữ liệu hiệu chỉnh (Correction Age).
-
Sử dụng nguồn hiệu chỉnh phù hợp với khu vực khảo sát.
-
Không lưu các điểm quan trọng khi dữ liệu hiệu chỉnh đã mất hoặc quá cũ.
2.6. Sai số do chiều cao anten
Sai số chiều cao anten là một trong những lỗi thao tác phổ biến nhất khi sử dụng máy GPS RTK.
Trong quá trình đo, phần mềm cần biết chính xác chiều cao anten để tính toán tọa độ điểm đặt đầu sào hoặc mốc đo.
Nếu người sử dụng nhập sai chiều cao anten, kết quả độ cao của điểm đo có thể bị sai lệch tương ứng.
Ví dụ, nếu chiều cao anten thực tế là 2,000m nhưng được nhập thành 2,100m, kết quả độ cao có thể sai khoảng 10cm tùy quy ước tính chiều cao của phần mềm.
Cách khắc phục:
-
Kiểm tra chiều cao sào trước khi bắt đầu công việc.
-
Nhập đúng chiều cao anten trong phần mềm đo.
-
Phân biệt chiều cao đứng và chiều cao nghiêng khi sử dụng chân máy.
-
Xác nhận đúng loại anten và điểm quy chiếu anten (ARP).
-
Kiểm tra lại chiều cao khi thay đổi sào, chân máy hoặc cấu hình thiết bị.
2.7. Sai số do sào đo không thẳng đứng
Khi sử dụng máy GPS RTK gắn trên sào, đầu sào phải đặt đúng tại vị trí cần xác định tọa độ.
Nếu sào bị nghiêng, vị trí anten sẽ lệch theo phương ngang so với đầu sào.
Với sào cao 2m và góc nghiêng 5°, độ lệch ngang hình học giữa anten và đầu sào có thể xấp xỉ 17,4cm nếu không có bù nghiêng.
Đây là sai lệch đáng kể đối với những công việc đo địa chính hoặc bố trí công trình.
Cách khắc phục:
-
Kiểm tra bọt thủy của sào trước khi đo.
-
Giữ sào ổn định trong thời gian ghi nhận dữ liệu.
-
Sử dụng chức năng bù nghiêng IMU nếu máy hỗ trợ.
-
Kiểm tra trạng thái hiệu chuẩn và điều kiện hoạt động của IMU.
-
Không sử dụng bù nghiêng vượt quá giới hạn được nhà sản xuất công bố.
2.8. Sai hệ tọa độ và tham số chuyển đổi
Một trong những nguyên nhân khiến kết quả đo GPS RTK sai lệch lớn là cấu hình hệ tọa độ không chính xác.
Tại Việt Nam, nhiều công việc trắc địa sử dụng hệ tọa độ VN-2000. Tuy nhiên, mỗi dự án có thể quy định múi chiếu, kinh tuyến trục, hệ độ cao và các tham số chuyển đổi khác nhau.
Nếu cài đặt sai kinh tuyến trục, múi chiếu hoặc sử dụng tham số chuyển đổi không phù hợp, tọa độ có thể sai lệch đáng kể dù nghiệm GNSS đạt FIX.
Cách khắc phục:
-
Xác nhận hệ tọa độ và hệ độ cao theo hồ sơ kỹ thuật dự án.
-
Cài đặt đúng múi chiếu, kinh tuyến trục và các tham số cần thiết.
-
Sử dụng điểm khống chế đã được kiểm tra để thiết lập phép chuyển đổi.
-
Đo kiểm tra ít nhất một số điểm khống chế độc lập, phân bố phù hợp trong khu vực khảo sát.
-
Không tự ý sử dụng bộ tham số chuyển đổi của dự án khác.
2.9. Chất lượng tọa độ trạm Base và mạng CORS
Khi sử dụng trạm Base riêng, tọa độ khai báo cho Base ảnh hưởng trực tiếp đến hệ tọa độ của kết quả Rover.
Nếu tọa độ Base bị sai, kết quả đo của các máy Rover có thể bị dịch chuyển theo sai số đó.
Tương tự, khi sử dụng mạng CORS, người sử dụng cần xác nhận hệ quy chiếu và phương pháp chuyển đổi tọa độ của dịch vụ.
Cách khắc phục:
-
Thiết lập Base trên điểm có tọa độ đáng tin cậy.
-
Kiểm tra kỹ tọa độ, độ cao và chiều cao anten của Base.
-
Xác nhận hệ tọa độ mà mạng CORS cung cấp.
-
Đo kiểm tra điểm khống chế trước và sau ca đo.
-
Lưu lại thông tin cấu hình Base và nguồn hiệu chỉnh để truy xuất khi cần.
2.10. Ảnh hưởng của môi trường và nhiễu vô tuyến
Môi trường làm việc có thể tác động đến chất lượng tín hiệu GNSS và dữ liệu hiệu chỉnh.
Các nguồn nhiễu vô tuyến, thiết bị phát sóng công suất lớn hoặc môi trường có nhiều kết cấu kim loại có thể làm suy giảm khả năng thu tín hiệu.
Ngoài ra, cây cối rậm rạp, khu vực có địa hình che khuất và công trình cao tầng cũng ảnh hưởng đến số lượng vệ tinh quan sát được.
Cách khắc phục:
-
Tránh đặt máy gần các nguồn gây nhiễu mạnh.
-
Kiểm tra chất lượng tín hiệu GNSS trước khi đo.
-
Lựa chọn vị trí đặt Base phù hợp.
-
Sử dụng máy thu có khả năng chống nhiễu và xử lý đa đường tốt.
-
Chuyển sang phương pháp đo khác khi điều kiện GNSS không đáp ứng yêu cầu.
3. Bảng tổng hợp nguyên nhân và cách khắc phục sai số GPS RTK
| Nguyên nhân | Biểu hiện thường gặp | Cách khắc phục |
|---|---|---|
| Vệ tinh ít, PDOP cao | Khó FIX, tọa độ dao động | Đo tại vị trí thông thoáng |
| Tín hiệu Multipath | Tọa độ sai lệch bất thường | Tránh bề mặt phản xạ |
| Nhiễu tầng điện ly | FIX không ổn định | Dùng GNSS đa tần số, kiểm tra thời điểm đo |
| Base–Rover quá xa | Khó FIX, độ chính xác giảm | Rút ngắn baseline hoặc dùng NRTK phù hợp |
| Mất dữ liệu hiệu chỉnh | Chuyển FIX sang FLOAT | Kiểm tra radio, 4G, NTRIP |
| Sai chiều cao anten | Sai độ cao điểm đo | Kiểm tra chiều cao sào và cách nhập |
| Sào đo bị nghiêng | Sai tọa độ ngang | Giữ sào thẳng hoặc dùng IMU |
| Sai hệ tọa độ | Tọa độ lệch lớn, có tính hệ thống | Kiểm tra VN-2000 và tham số chuyển đổi |
| Sai tọa độ Base | Nhiều điểm bị dịch chuyển | Kiểm tra tọa độ trạm gốc |
| Nhiễu vô tuyến | Mất tín hiệu, nghiệm không ổn định | Tránh nguồn nhiễu, đổi vị trí đo |
4. Hướng dẫn kiểm tra chất lượng đo GPS RTK ngoài thực địa
Để hạn chế sai số, kỹ sư nên thực hiện quy trình kiểm tra trước, trong và sau quá trình đo.
Bước 1: Kiểm tra thiết bị
Kiểm tra tình trạng pin, anten, sào đo, bộ điều khiển và các kết nối cần thiết. Đảm bảo thiết bị hoạt động bình thường trước khi ra hiện trường.
Bước 2: Cấu hình hệ tọa độ
Thiết lập đúng hệ tọa độ, kinh tuyến trục, múi chiếu, hệ độ cao và tham số chuyển đổi theo yêu cầu dự án.
Bước 3: Kiểm tra nguồn hiệu chỉnh
Kết nối trạm Base hoặc mạng CORS, xác nhận dữ liệu hiệu chỉnh được nhận ổn định và có định dạng phù hợp.
Bước 4: Kiểm tra nghiệm RTK
Chờ thiết bị đạt nghiệm FIX và kiểm tra các chỉ số chất lượng như PDOP, độ chính xác ước tính và tuổi dữ liệu hiệu chỉnh.
Bước 5: Đo kiểm tra điểm khống chế
Trước khi đo chi tiết, cần đo kiểm tra các điểm đã biết tọa độ để đánh giá sự phù hợp của hệ thống.
Bước 6: Tiến hành đo chi tiết
Giữ sào ổn định, nhập đúng chiều cao anten và sử dụng thời gian quan sát phù hợp với yêu cầu độ chính xác.
Bước 7: Kiểm tra lặp lại
Đối với điểm quan trọng, nên thực hiện phép đo kiểm tra độc lập, ưu tiên sau khi khởi tạo lại nghiệm RTK hoặc tại thời điểm có cấu hình vệ tinh khác.
Bước 8: Kiểm tra cuối ca đo
Đo lại điểm khống chế và kiểm tra dữ liệu trước khi kết thúc công việc nhằm phát hiện các sai lệch có thể xảy ra trong quá trình khảo sát.
5. Làm thế nào để nâng cao độ chính xác khi sử dụng máy GPS RTK?
Để nâng cao chất lượng đo, người sử dụng cần kết hợp giữa thiết bị phù hợp và quy trình kỹ thuật đúng.
Trước hết, nên lựa chọn máy GNSS RTK hỗ trợ nhiều hệ thống vệ tinh và nhiều tần số để cải thiện khả năng quan sát tín hiệu.
Tiếp theo, cần sử dụng nguồn hiệu chỉnh ổn định, có hệ quy chiếu phù hợp với yêu cầu công việc.
Trong quá trình đo, kỹ sư cần thường xuyên theo dõi trạng thái nghiệm RTK và các chỉ số chất lượng, thay vì chỉ quan sát thông báo FIX.
Đối với khu vực có nhiều vật cản hoặc nguy cơ đa đường, nên tăng cường đo kiểm tra và kết hợp với máy toàn đạc điện tử khi cần thiết.
Ngoài ra, việc đào tạo người vận hành, kiểm tra thiết bị định kỳ và lưu trữ đầy đủ dữ liệu đo cũng đóng vai trò quan trọng trong việc kiểm soát sai số.
6. Khi nào không nên sử dụng GPS RTK để đo đạc?
Mặc dù có nhiều ưu điểm, GPS RTK không phải là phương pháp phù hợp cho mọi điều kiện khảo sát.
Tại những khu vực không có khả năng thu đủ tín hiệu vệ tinh, chẳng hạn như tầng hầm, đường hầm kín hoặc bên trong công trình, thiết bị GNSS RTK thông thường không thể duy trì nghiệm định vị chính xác.
Tương tự, tại khu vực có nhiều nhà cao tầng hoặc kết cấu kim loại, sai số đa đường có thể ảnh hưởng đáng kể đến chất lượng kết quả.
Đối với những công việc yêu cầu độ chính xác rất cao, chẳng hạn như quan trắc chuyển vị nhỏ hoặc bố trí các cấu kiện cơ khí chính xác, cần đánh giá khả năng đáp ứng của GNSS RTK và cân nhắc các phương pháp chuyên dụng.
Trong những trường hợp này, máy toàn đạc điện tử, máy thủy bình chính xác hoặc các hệ thống quan trắc chuyên dụng có thể là lựa chọn phù hợp hơn.
7. Lựa chọn máy GPS RTK chất lượng tại Trắc Địa An Phát
Trắc Địa An Phát cung cấp thông tin và tư vấn các giải pháp thiết bị đo đạc trắc địa phục vụ khảo sát địa hình, đo đạc địa chính và xây dựng công trình.
Việc lựa chọn máy GNSS RTK phù hợp cần dựa trên điều kiện thực địa, yêu cầu độ chính xác, phương pháp truyền dữ liệu hiệu chỉnh và khả năng tương thích với hệ thống đang sử dụng.
Khách hàng có nhu cầu tìm hiểu các dòng máy GNSS RTK, phụ kiện đo đạc hoặc giải pháp kỹ thuật có thể liên hệ:
-
Trắc Địa An Phát
-
Hotline: 0989.423.267
-
Website: https://anphatsuv.com
8. Kết luận
Kết quả đo máy GPS RTK chịu ảnh hưởng bởi nhiều yếu tố, từ điều kiện vệ tinh, hiện tượng đa đường, khí quyển, chất lượng dữ liệu hiệu chỉnh đến cấu hình hệ tọa độ và thao tác của người sử dụng.
Trong đó, những lỗi như nhập sai chiều cao anten, sử dụng sai tọa độ Base hoặc cài đặt nhầm hệ tọa độ có thể gây sai lệch đáng kể dù thiết bị vẫn hiển thị trạng thái FIX.
Vì vậy, để đảm bảo chất lượng đo đạc, kỹ sư cần thực hiện đúng quy trình kỹ thuật, kiểm tra điểm khống chế và đánh giá độ chính xác bằng các phép đo độc lập.
Hiểu rõ các yếu tố ảnh hưởng đến kết quả đo GPS RTK chính là chìa khóa giúp nâng cao độ chính xác, hạn chế sai sót và đảm bảo hiệu quả công việc trắc địa ngoài thực địa.