
Cấu Tạo Của Máy Toàn Đạc Và Ứng Dụng Chi Tiết
Máy toàn đạc điện tử là thiết bị trắc địa tích hợp khả năng đo góc, đo khoảng cách, tính toán tọa độ và lưu trữ dữ liệu trong cùng một hệ thống. Nhờ đó, thiết bị được sử dụng rộng rãi trong khảo sát địa hình, xây dựng, bố trí công trình, đo hoàn công và quan trắc. Để sử dụng máy hiệu quả, người dùng nên hiểu rõ cấu tạo của máy toàn đạc, chức năng của từng bộ phận cũng như nguyên lý phối hợp giữa hệ thống quang học, đo góc, EDM và bộ xử lý điện tử.
Máy toàn đạc điện tử là gì?
Máy toàn đạc điện tử, hay Total Station, có thể hiểu đơn giản là thiết bị kết hợp máy kinh vĩ điện tử + bộ đo khoảng cách điện tử EDM + bộ vi xử lý + bộ nhớ và phần mềm đo đạc. Khi ngắm tới gương hoặc mục tiêu, máy có thể xác định góc ngang, góc đứng và khoảng cách; từ những dữ liệu này, bộ xử lý tính toán tọa độ, chênh cao và các đại lượng cần thiết.
Các dòng máy hiện đại còn có thể trang bị đo không gương, cân bằng điện tử, truyền dữ liệu USB/Bluetooth, camera, màn hình cảm ứng, phần mềm Stake Out và nhiều tính năng khác tùy model.
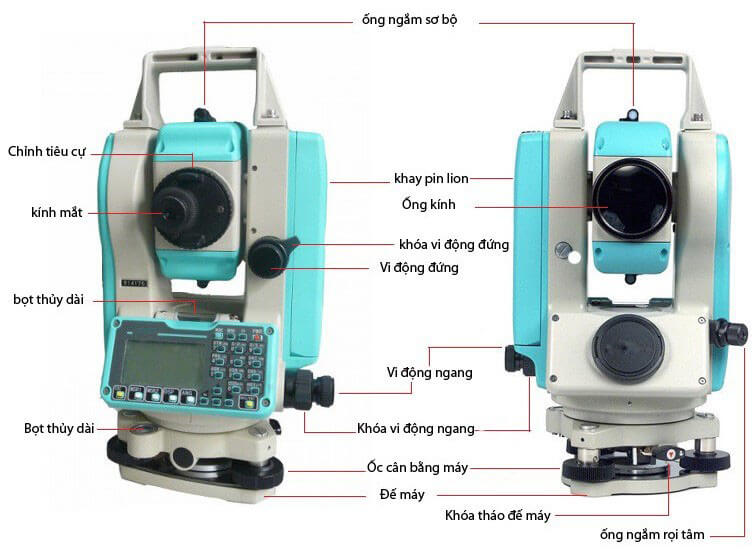
Cấu tạo của máy toàn đạc gồm những bộ phận nào?
Mặc dù thiết kế khác nhau giữa Leica, Topcon, Sokkia, Nikon, Trimble, South, FOIF, Hi-Target hay các thương hiệu khác, máy toàn đạc thông thường có những nhóm bộ phận chính dưới đây.
1. Ống kính ngắm
Ống kính là bộ phận giúp người sử dụng quan sát và ngắm chính xác mục tiêu. Hệ thống thường gồm vật kính, thị kính, hệ thống lấy nét và lưới chữ thập. Độ phóng đại của ống kính tùy thuộc từng model, trong đó mức khoảng 30x khá phổ biến trên nhiều máy toàn đạc.
Khi đo, kỹ sư điều chỉnh thị kính để nhìn rõ lưới chữ thập, sau đó lấy nét mục tiêu. Cần loại bỏ thị sai bằng cách đảm bảo khi mắt thay đổi vị trí nhẹ, hình ảnh mục tiêu và lưới chữ thập không dịch chuyển tương đối với nhau.
2. Hệ thống đo góc điện tử
Máy toàn đạc có khả năng đo góc ngang và góc đứng nhờ hệ thống mã hóa góc điện tử. Giá trị góc được xử lý và hiển thị trực tiếp trên màn hình.
Tùy model, độ chính xác góc có thể được nhà sản xuất công bố ở các cấp như 1″, 2″, 3″, 5″ hoặc 7″. Không nên hiểu máy 1″ nghĩa là mọi phép đo thực tế luôn chính xác đúng 1 giây; kết quả còn phụ thuộc vào thao tác, đặt máy, mục tiêu, môi trường và quy trình đo.
3. Bộ đo khoảng cách EDM
EDM – Electronic Distance Measurement là bộ phận rất quan trọng của máy toàn đạc. Thiết bị phát tín hiệu điện từ tới mục tiêu và phân tích tín hiệu phản hồi để xác định khoảng cách.
Máy có thể hỗ trợ hai phương thức chính là đo gương (Prism) và đo không gương (Reflectorless). Khi sử dụng gương, máy có thể đo khoảng cách lớn hơn trong điều kiện phù hợp. Chế độ không gương cho phép đo trực tiếp tới bề mặt công trình, tường, cột hoặc các mục tiêu không thuận tiện đặt gương.
Tầm đo và độ chính xác EDM khác nhau đáng kể giữa từng model nên cần kiểm tra thông số của nhà sản xuất thay vì áp dụng một con số chung cho mọi máy.
4. Bộ bù nghiêng – Compensator
Bộ bù giúp phát hiện và hiệu chỉnh ảnh hưởng của độ nghiêng nhỏ của máy trong phạm vi hoạt động mà nhà sản xuất quy định. Nhiều máy hiện đại sử dụng bộ bù hai trục, hỗ trợ kiểm soát độ nghiêng theo hai phương.
Tuy nhiên, bộ bù không thay thế cho thao tác cân máy. Người sử dụng vẫn phải đặt chân chắc chắn và cân máy đúng trước khi đo. Nếu độ nghiêng vượt phạm vi bù, thiết bị có thể báo lỗi Tilt hoặc Compensator Out of Range.
5. Dọi tâm quang học hoặc dọi tâm laser
Dọi tâm giúp đưa trục đứng của máy trùng với điểm mốc ngoài thực địa. Một số máy sử dụng dọi tâm quang học, trong khi nhiều model hiện nay được trang bị dọi laser.
Dọi tâm đặc biệt quan trọng khi đặt máy tại điểm khống chế. Máy được cân tốt nhưng lệch tâm mốc vẫn có thể tạo sai số vị trí trạm.
6. Bọt thủy và hệ thống cân bằng
Máy toàn đạc thường có hệ thống hỗ trợ cân máy như bọt thủy tròn, cân điện tử hoặc các cơ cấu tương ứng tùy thiết kế. Phía dưới máy có ba vít cân để điều chỉnh thiết bị về trạng thái cân bằng.
Quy trình thông thường là dựng chân máy → dọi tâm sơ bộ → cân sơ bộ → cân chính xác → kiểm tra lại tâm mốc. Việc cân và dọi tâm thường phải thực hiện qua lại cho đến khi đồng thời đạt yêu cầu.
7. Bàn độ ngang và bàn độ đứng
Bàn độ là thành phần của hệ thống xác định hướng và góc của máy. Bàn độ ngang phục vụ xác định góc theo phương ngang, còn bàn độ đứng liên quan đến góc đứng hoặc góc thiên đỉnh tùy chế độ hiển thị.
Các sai số như 2C và MO/M0 có liên quan tới hình học hệ thống ngắm và chỉ số bàn độ. Vì vậy, máy cần được kiểm tra định kỳ, đặc biệt sau khi bị va đập mạnh.
8. Vít khóa và vít vi động
Các núm điều khiển giúp kỹ sư xoay và ngắm chính xác mục tiêu. Tùy thiết kế máy có thể sử dụng cơ cấu khóa truyền thống hoặc cơ cấu chuyển động vô tận.
Vít vi động giúp điều chỉnh hướng ngắm rất nhỏ để đưa tâm chữ thập chính xác vào gương hoặc mục tiêu. Không nên dùng lực quá mạnh khi thao tác vì có thể ảnh hưởng đến cơ cấu cơ khí.
9. Màn hình và bàn phím
Màn hình hiển thị góc, khoảng cách, tọa độ, cao độ, trạng thái bù nghiêng, pin, chế độ EDM và các chương trình đo. Máy truyền thống thường sử dụng màn hình đơn sắc kết hợp bàn phím vật lý, trong khi một số thế hệ mới có màn hình màu hoặc cảm ứng.
Một số model có màn hình ở cả hai mặt, thuận tiện khi đo hai vị trí bàn độ.
10. Bộ vi xử lý và phần mềm
Nếu hệ thống quang học và EDM chịu trách nhiệm thu nhận số liệu thì bộ vi xử lý thực hiện các phép tính cần thiết. Nhờ đó, máy có thể chuyển dữ liệu góc và cạnh thành tọa độ hoặc thực hiện nhiều chương trình đo.
Các chức năng thường gặp gồm đo tọa độ, Stake Out, giao hội, đo cao gián tiếp, đo khoảng cách gián tiếp và các chương trình chuyên dụng khác, tùy model và gói phần mềm.
11. Bộ nhớ và hệ thống truyền dữ liệu
Máy toàn đạc có thể lưu tên điểm, tọa độ, cao độ, mã điểm và dữ liệu quan sát trong bộ nhớ. Sau khi đo, dữ liệu được truyền sang máy tính hoặc thiết bị khác để xử lý bằng phần mềm trắc địa, CAD hoặc GIS.
Tùy model, phương thức kết nối có thể gồm USB, cổng nối tiếp, thẻ nhớ, Bluetooth, Wi-Fi hoặc các giao tiếp khác.
12. Pin và nguồn điện
Pin cung cấp năng lượng cho EDM, màn hình, bộ xử lý và toàn bộ hệ thống điện tử. Thời lượng pin phụ thuộc model, tuổi pin, nhiệt độ, chế độ EDM và cường độ sử dụng.
Với máy đã qua sử dụng, pin là một trong những bộ phận nên kiểm tra kỹ vì dung lượng có thể giảm đáng kể theo thời gian.
13. Đế máy và ba vít cân
Phần dưới máy thường được lắp với đế máy/tribrach và hệ thống ba vít cân. Đế giúp kết nối thiết bị với chân máy và hỗ trợ quá trình cân bằng, dọi tâm.
Đây là bộ phận tưởng đơn giản nhưng ảnh hưởng trực tiếp đến độ ổn định của trạm máy. Vít cân quá lỏng, đế không chắc hoặc chân máy dịch chuyển đều có thể làm giảm chất lượng phép đo.
Nguyên lý hoạt động của máy toàn đạc
Có thể mô tả quá trình hoạt động theo chuỗi:
Ngắm mục tiêu → Đo góc ngang + góc đứng → EDM đo khoảng cách → Bộ xử lý tính toán → Hiển thị/lưu tọa độ.
Khi tọa độ trạm máy và phương định hướng đã được xác định, máy có thể sử dụng các quan sát góc và khoảng cách để tính tọa độ điểm mục tiêu. Ngược lại, nếu đã có tọa độ thiết kế, chức năng Stake Out giúp xác định hướng và khoảng cách cần di chuyển để đưa điểm thiết kế ra thực địa.
Các ứng dụng chính của máy toàn đạc
Khảo sát địa hình: Máy được sử dụng để đo điểm chi tiết địa hình, đường giao thông, công trình, ranh giới và các đối tượng ngoài thực địa. Dữ liệu sau đó có thể được xử lý để thành lập bình đồ, bản đồ địa hình hoặc mô hình bề mặt.
Bố trí công trình: Đây là ứng dụng rất phổ biến. Từ tọa độ thiết kế, kỹ sư sử dụng Stake Out để bố trí tim cột, góc móng, trục nhà, cọc và các điểm thiết kế.
Đo đường giao thông: Máy có thể phục vụ đo tuyến, mặt cắt, điểm chi tiết và bố trí các yếu tố hình học theo hồ sơ thiết kế.
Đo hoàn công: Sau thi công, máy được sử dụng để xác định vị trí thực tế của các cấu kiện nhằm phục vụ kiểm tra và lập hồ sơ hoàn công.
Quan trắc: Với thiết bị và quy trình có độ chính xác phù hợp, máy toàn đạc có thể tham gia quan trắc chuyển dịch của công trình qua nhiều chu kỳ.
Đo cao: Máy có thể xác định chênh cao bằng phương pháp lượng giác. Tuy nhiên, với công tác yêu cầu truyền cao độ chính xác, máy thủy bình và phương pháp đo cao hình học thường có lợi thế riêng.
Máy toàn đạc khác GNSS RTK như thế nào?
Máy toàn đạc cần thông hướng quang học tới mục tiêu nhưng không phụ thuộc tín hiệu vệ tinh. Vì vậy thiết bị rất phù hợp với công trường xây dựng, khu vực có nhà cao tầng hoặc những nơi GNSS khó hoạt động ổn định.
GNSS RTK lại có lợi thế ở khu vực rộng và thông thoáng vì không cần thông hướng giữa Base và Rover khi correction được truyền phù hợp, đồng thời có thể đo nhanh nhiều điểm.
Trong thực tế, phương án hiệu quả thường là:
GNSS RTK → khảo sát diện rộng và thiết lập/kiểm tra điểm khống chế phù hợp.
Máy toàn đạc → đo chi tiết và bố trí công trình.
Máy thủy bình → kiểm soát cao độ.
Bộ phận nào ảnh hưởng nhiều đến độ chính xác?
Không thể chỉ chọn một bộ phận. Độ chính xác là kết quả của cả hệ thống gồm bàn độ, trục ngắm, EDM, bộ bù, dọi tâm, chân máy, gương và thao tác của người đo.
Ví dụ, EDM hoạt động tốt nhưng nhập sai hằng số gương vẫn gây sai khoảng cách. Máy có độ chính xác góc cao nhưng đặt lệch tâm mốc hoặc định hướng sai vẫn có thể khiến tọa độ bố trí bị lệch.
Do đó, một phép đo tốt cần đồng thời đảm bảo:
Máy tốt + Máy được kiểm tra đúng + Mốc đúng + Đặt trạm đúng + Cấu hình đúng + Người đo đúng quy trình.
Những bộ phận cần kiểm tra định kỳ
Trong quá trình sử dụng nên chú ý dọi tâm, bọt thủy/cân điện tử, 2C, MO/M0, bộ bù, EDM, vít vi động, ống kính, pin và đế máy. Nếu máy bị rơi hoặc va đập mạnh, cần kiểm tra lại trước khi tiếp tục sử dụng cho công việc có yêu cầu độ chính xác cao.
Không nên tự tháo hệ thống quang học hoặc cơ cấu bên trong để chỉnh máy nếu không có thiết bị và chuyên môn phù hợp.
Kết luận
Cấu tạo máy toàn đạc là sự kết hợp giữa hệ thống quang học, hệ thống đo góc, EDM, bộ bù, dọi tâm, bộ xử lý, phần mềm, bộ nhớ và nguồn điện. Các thành phần phối hợp với nhau giúp thiết bị thực hiện từ những phép đo góc – cạnh cơ bản đến đo tọa độ, khảo sát địa hình, Stake Out, đo hoàn công và quan trắc công trình.