
Vì Sao Cần Kiểm Nghiệm Máy GNSS RTK Trước Khi Sử Dụng?
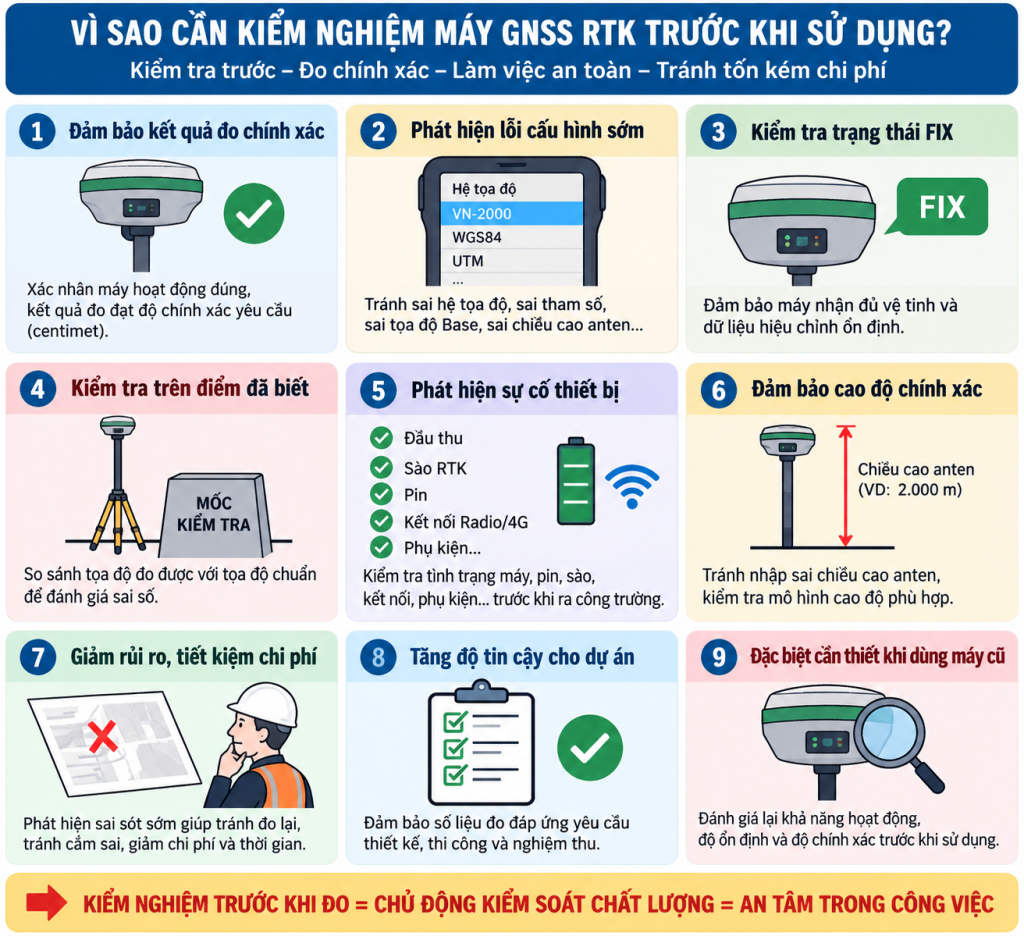
Máy GNSS RTK là thiết bị được sử dụng phổ biến trong đo đạc địa chính, khảo sát địa hình, xây dựng, giao thông, san nền và bố trí công trình. Trong điều kiện phù hợp, công nghệ RTK có thể cung cấp kết quả định vị với độ chính xác ở mức centimet. Tuy nhiên, việc máy hiển thị trạng thái FIX không đồng nghĩa mọi tọa độ thu được đều chắc chắn đúng. Trước khi đưa thiết bị vào một công việc quan trọng, việc kiểm tra, kiểm nghiệm và xác nhận khả năng làm việc của hệ thống GNSS RTK giúp phát hiện sai lệch thiết bị, lỗi cấu hình và những vấn đề có thể ảnh hưởng đến toàn bộ kết quả đo.
Kiểm nghiệm máy GNSS RTK là gì?
Hiểu theo nghĩa kỹ thuật, kiểm nghiệm GNSS RTK là quá trình kiểm tra và đánh giá khả năng làm việc của thiết bị hoặc hệ thống đo trong những điều kiện xác định, nhằm xem kết quả có đáp ứng yêu cầu của công việc hay không.
Việc này không đơn giản là bật máy lên và kiểm tra xem máy có bắt được vệ tinh. Một quy trình kiểm tra thực tế có thể liên quan đến đầu thu GNSS, anten, sào máy, bộ điều khiển, liên kết Base – Rover hoặc CORS, cấu hình hệ tọa độ, chiều cao anten và kết quả đo trên các điểm kiểm tra đã biết.
Cũng cần phân biệt việc kỹ thuật viên tự kiểm tra máy trước khi ra công trường với hoạt động kiểm định/hiệu chuẩn hoặc chứng nhận chính thức theo yêu cầu pháp lý, tiêu chuẩn hay hồ sơ dự án. Nếu công việc yêu cầu chứng thư chính thức thì cần thực hiện theo đúng quy định và đơn vị có chức năng phù hợp.
1. Máy FIX chưa chắc tọa độ đã đúng
Đây là điều rất quan trọng đối với người sử dụng RTK. Trạng thái FIX chủ yếu cho biết hệ thống đã giải được nghiệm số nguyên đa trị pha theo tiêu chí của bộ xử lý. Nó không tự động xác nhận rằng hệ tọa độ, tọa độ Base, chiều cao anten hay tham số chuyển đổi của dự án đều được nhập chính xác.
Ví dụ, máy có thể FIX rất nhanh nhưng người sử dụng đặt Base sai tọa độ. Khi đó các điểm Rover vẫn có thể cho nghiệm ổn định nhưng cả tập dữ liệu bị dịch chuyển theo sai số của trạm Base.
Vì vậy: FIX tốt ≠ toàn bộ hệ thống chắc chắn đúng.
2. Phát hiện sai số trước khi đo hàng trăm điểm
Giả sử một đội khảo sát phải đo 1.000 điểm địa hình. Nếu chỉ phát hiện sai cấu hình sau khi kết thúc công việc, hậu quả có thể là phải xử lý lại dữ liệu hoặc thậm chí quay lại hiện trường đo lại.
Trong khi đó, kiểm tra một số điểm đã biết trước khi bắt đầu có thể giúp phát hiện vấn đề sớm hơn.
Nguyên tắc làm việc tốt là: Kiểm tra trước → Đo chính thức → Kiểm tra trong quá trình đo → Kiểm tra kết thúc. Chi phí cho vài phút kiểm tra thường nhỏ hơn rất nhiều so với chi phí phải tổ chức lại cả một ca đo.
3. Kiểm tra độ ổn định của kết quả đo
Một điểm có thể được đo nhiều lần tại những thời điểm khác nhau để đánh giá khả năng lặp lại.
Ví dụ:
Lần 1 → Điểm A
Lần 2 → Điểm A
Lần 3 → Điểm A
Sau đó so sánh tọa độ và cao độ giữa các lần đo. Nếu kết quả biến động bất thường, cần kiểm tra nguyên nhân trước khi tiếp tục. Các yếu tố có thể liên quan gồm môi trường vệ tinh, đa đường truyền, nguồn hiệu chỉnh, thiết bị, chiều cao anten, sào máy hoặc thao tác của người sử dụng.
4. Kiểm tra độ chính xác trên điểm đã biết
Một cách kiểm tra thực tế là đặt Rover tại điểm kiểm tra có tọa độ đáng tin cậy trong đúng hệ quy chiếu của dự án. Sau khi máy đạt điều kiện đo phù hợp, ghi kết quả và so sánh:
ΔX = Xđo − Xchuẩn
ΔY = Yđo − Ychuẩn
ΔH = Hđo − Hchuẩn
Nếu cần đánh giá sai lệch mặt bằng, có thể tính: Kết quả phải được đánh giá theo yêu cầu độ chính xác của công việc, phương án kỹ thuật và quy định/tiêu chuẩn áp dụng, thay vì sử dụng một giới hạn chung cho mọi dự án.
5. Phát hiện lỗi hệ tọa độ
Một trong những nguyên nhân nguy hiểm nhất khiến số liệu RTK sai là cài đặt không đúng hệ tọa độ hoặc tham số dự án. Các nội dung cần kiểm tra có thể gồm hệ quy chiếu, phép chiếu, múi chiếu/kinh tuyến trục khi có liên quan, tham số chuyển đổi, đơn vị và mô hình cao độ. Chỉ một cấu hình không phù hợp cũng có thể khiến toàn bộ dữ liệu không khớp với hồ sơ thiết kế hoặc dữ liệu của đơn vị khác.
Vì vậy, trước khi đo phải xác nhận: Máy đang đo trong hệ nào? → Bản vẽ sử dụng hệ nào? → Mốc kiểm tra thuộc hệ nào?
6. Phát hiện lỗi tọa độ Base
Trong phương pháp Base – Rover, tọa độ Base có vai trò đặc biệt quan trọng. Nếu Base được thiết lập tại tọa độ không đúng, Rover có thể nhận hiệu chỉnh bình thường và vẫn FIX, nhưng kết quả cuối cùng có thể bị dịch chuyển.
Do đó cần phân biệt giữa: Base tự xác định vị trí và Base được thiết lập trên điểm có tọa độ đã biết. Phương án sử dụng phải phù hợp với mục tiêu của công việc và cách quản lý hệ tọa độ dự án.
7. Kiểm tra chiều cao anten
Sai chiều cao anten là một lỗi tưởng nhỏ nhưng có thể gây sai số trực tiếp cho kết quả cao độ. Ví dụ chiều cao thực tế của sào là: 2,000 m nhưng nhập vào phần mềm: 1,800 m Chênh lệch đã là:
0,200 m = 20 cm
Đây là sai số rất lớn đối với nhiều công việc xây dựng. Ngoài giá trị chiều cao, người sử dụng còn cần chú ý kiểu đo chiều cao anten và điểm tham chiếu anten theo hướng dẫn của thiết bị.
8. Kiểm tra sào RTK và bọt thủy
Không phải mọi sai số đều đến từ bộ thu GNSS. Nếu sào cong, khóa sào không chắc hoặc bọt thủy bị lệch, tâm anten có thể không nằm đúng phía trên điểm cần đo. Đặc biệt khi sử dụng sào dài, độ nghiêng có thể tạo ra sai lệch vị trí đáng kể. Vì vậy nên kiểm tra định kỳ độ thẳng của sào, bọt thủy và các khóa nối. Với máy có IMU Tilt Survey, vẫn cần tuân thủ quy trình khởi tạo và giới hạn góc nghiêng của nhà sản xuất.
9. Kiểm tra khả năng thu tín hiệu vệ tinh
Máy GNSS hiện đại có thể theo dõi nhiều hệ thống vệ tinh. Tuy nhiên, số lượng vệ tinh lớn không phải yếu tố duy nhất quyết định chất lượng. Cần quan tâm đến phân bố vệ tinh, chất lượng tín hiệu, môi trường xung quanh, vật cản và hiện tượng multipath – đa đường truyền. Một máy hoạt động tốt ở khu vực đồng trống có thể cho kết quả kém ổn định hơn khi làm việc dưới tán cây, cạnh nhà cao tầng hoặc sát bề mặt phản xạ mạnh.
10. Kiểm tra Radio, 4G và kết nối CORS
Để có nghiệm RTK, Rover cần nhận dữ liệu hiệu chỉnh từ Base hoặc hệ thống dịch vụ phù hợp. Nếu dùng Radio RTK, cần kiểm tra tần số/kênh và cấu hình truyền nhận phù hợp. Nếu dùng CORS/NTRIP, cần kiểm tra Internet, tài khoản, máy chủ, Mountpoint và trạng thái nhận dữ liệu hiệu chỉnh.
Việc máy bắt được vệ tinh nhưng không nhận được dữ liệu hiệu chỉnh đúng có thể khiến thiết bị không đạt được nghiệm RTK mong muốn.
11. Kiểm tra độ trễ của dữ liệu hiệu chỉnh
Dữ liệu hiệu chỉnh cần được truyền tới Rover đủ ổn định. Nếu liên kết Radio hoặc Internet gặp vấn đề, dữ liệu có thể bị gián đoạn hoặc tăng độ trễ. Khi đó trạng thái nghiệm và độ chính xác có thể thay đổi. Trước khi lưu một điểm quan trọng, kỹ thuật viên nên quan sát trạng thái nghiệm và các chỉ báo chất lượng mà phần mềm hiện trường cung cấp, thay vì chỉ nhìn số lượng vệ tinh.
12. Kiểm tra cao độ GNSS
Cao độ là nội dung cần đặc biệt thận trọng. GNSS trực tiếp xác định độ cao ellipsoid, trong khi nhiều dự án sử dụng một hệ cao độ khác phục vụ thiết kế và thi công. Vì vậy cần có mô hình hoặc phương pháp chuyển đổi phù hợp. Không nên thấy Rover hiển thị một giá trị H rồi mặc định đó là cao độ thi công chính xác.
Nếu dự án yêu cầu cao độ chặt chẽ, nên kiểm tra RTK với mốc cao độ đã biết và cân nhắc sử dụng máy thủy bình cho những hạng mục cần truyền cao độ chính xác.
13. Khi nào nên kiểm tra GNSS RTK?
Không nên chỉ kiểm tra máy khi thiết bị vừa mua. Một số thời điểm đặc biệt cần chú ý gồm: khi nhận máy mới; sau sửa chữa; sau va đập mạnh; sau thời gian dài không sử dụng; trước dự án yêu cầu độ chính xác cao; khi thay sào hoặc phụ kiện; khi kết quả bất thường; khi thay đổi cấu hình Base/CORS; khi tạo dự án hoặc hệ tọa độ mới.
Đối với công việc quan trọng, kiểm tra điểm đã biết vào đầu và cuối ca đo cũng là một biện pháp kiểm soát chất lượng hữu ích nếu phù hợp với quy trình dự án.
14. Checklist kiểm tra RTK trước khi ra công trường
| Nội dung | Cần kiểm tra |
|---|---|
| Đầu thu GNSS | Hoạt động ổn định |
| Pin | Đủ cho ca đo |
| Sào RTK | Thẳng, khóa chắc |
| Bọt thủy | Không lệch |
| Chiều cao anten | Nhập đúng |
| Hệ tọa độ | Đúng dự án |
| Base/CORS | Đúng nguồn hiệu chỉnh |
| Radio/Internet | Kết nối ổn định |
| Trạng thái nghiệm | Đạt yêu cầu trước khi lưu |
| Điểm đã biết | Kiểm tra khi phương án yêu cầu |
| Cao độ | Đúng hệ/mô hình sử dụng |
| Dữ liệu | Lưu và sao lưu đầy đủ |
15. Kiểm nghiệm trước khi mua máy RTK cũ càng quan trọng
Khi mua GNSS RTK đã qua sử dụng, không nên chỉ kiểm tra ngoại hình hoặc khả năng FIX.
Nên đánh giá cả khả năng thu vệ tinh, độ ổn định nghiệm, kết nối Radio/Bluetooth/Internet, pin, cổng kết nối, sào và phụ kiện, đồng thời thực hiện phép đo kiểm tra trên điểm phù hợp.
Một chiếc máy có thể bắt vệ tinh và FIX nhanh nhưng vẫn chưa đủ để kết luận toàn bộ hệ thống đáp ứng yêu cầu đo đạc của người mua.
16. Kiểm tra RTK giúp giảm rủi ro gì?
Lợi ích quan trọng nhất không phải là làm cho máy “chính xác hơn”, mà là xác nhận hệ thống đang làm việc đúng trước khi tin tưởng số liệu.
Điều này giúp giảm nguy cơ:
Đo sai tọa độ → Cắm sai điểm → Bố trí sai công trình → Sai bản đồ → Phải đo lại → Tăng chi phí và chậm tiến độ.
Đối với trắc địa, phát hiện sai số trước khi đo luôn tốt hơn phát hiện sau khi đã bàn giao dữ liệu.
GNSS RTK tại Trắc Địa An Phát
Trắc Địa An Phát cung cấp các dòng máy GNSS RTK và thiết bị trắc địa phục vụ khảo sát địa hình, đo đạc, xây dựng và bố trí công trình. Khi lựa chọn RTK, ngoài cấu hình và giá thành, người dùng nên quan tâm đến độ ổn định, phương thức nhận hiệu chỉnh, phần mềm hiện trường và khả năng đáp ứng công việc thực tế.